ฝูงบิน / Vilverin VL340
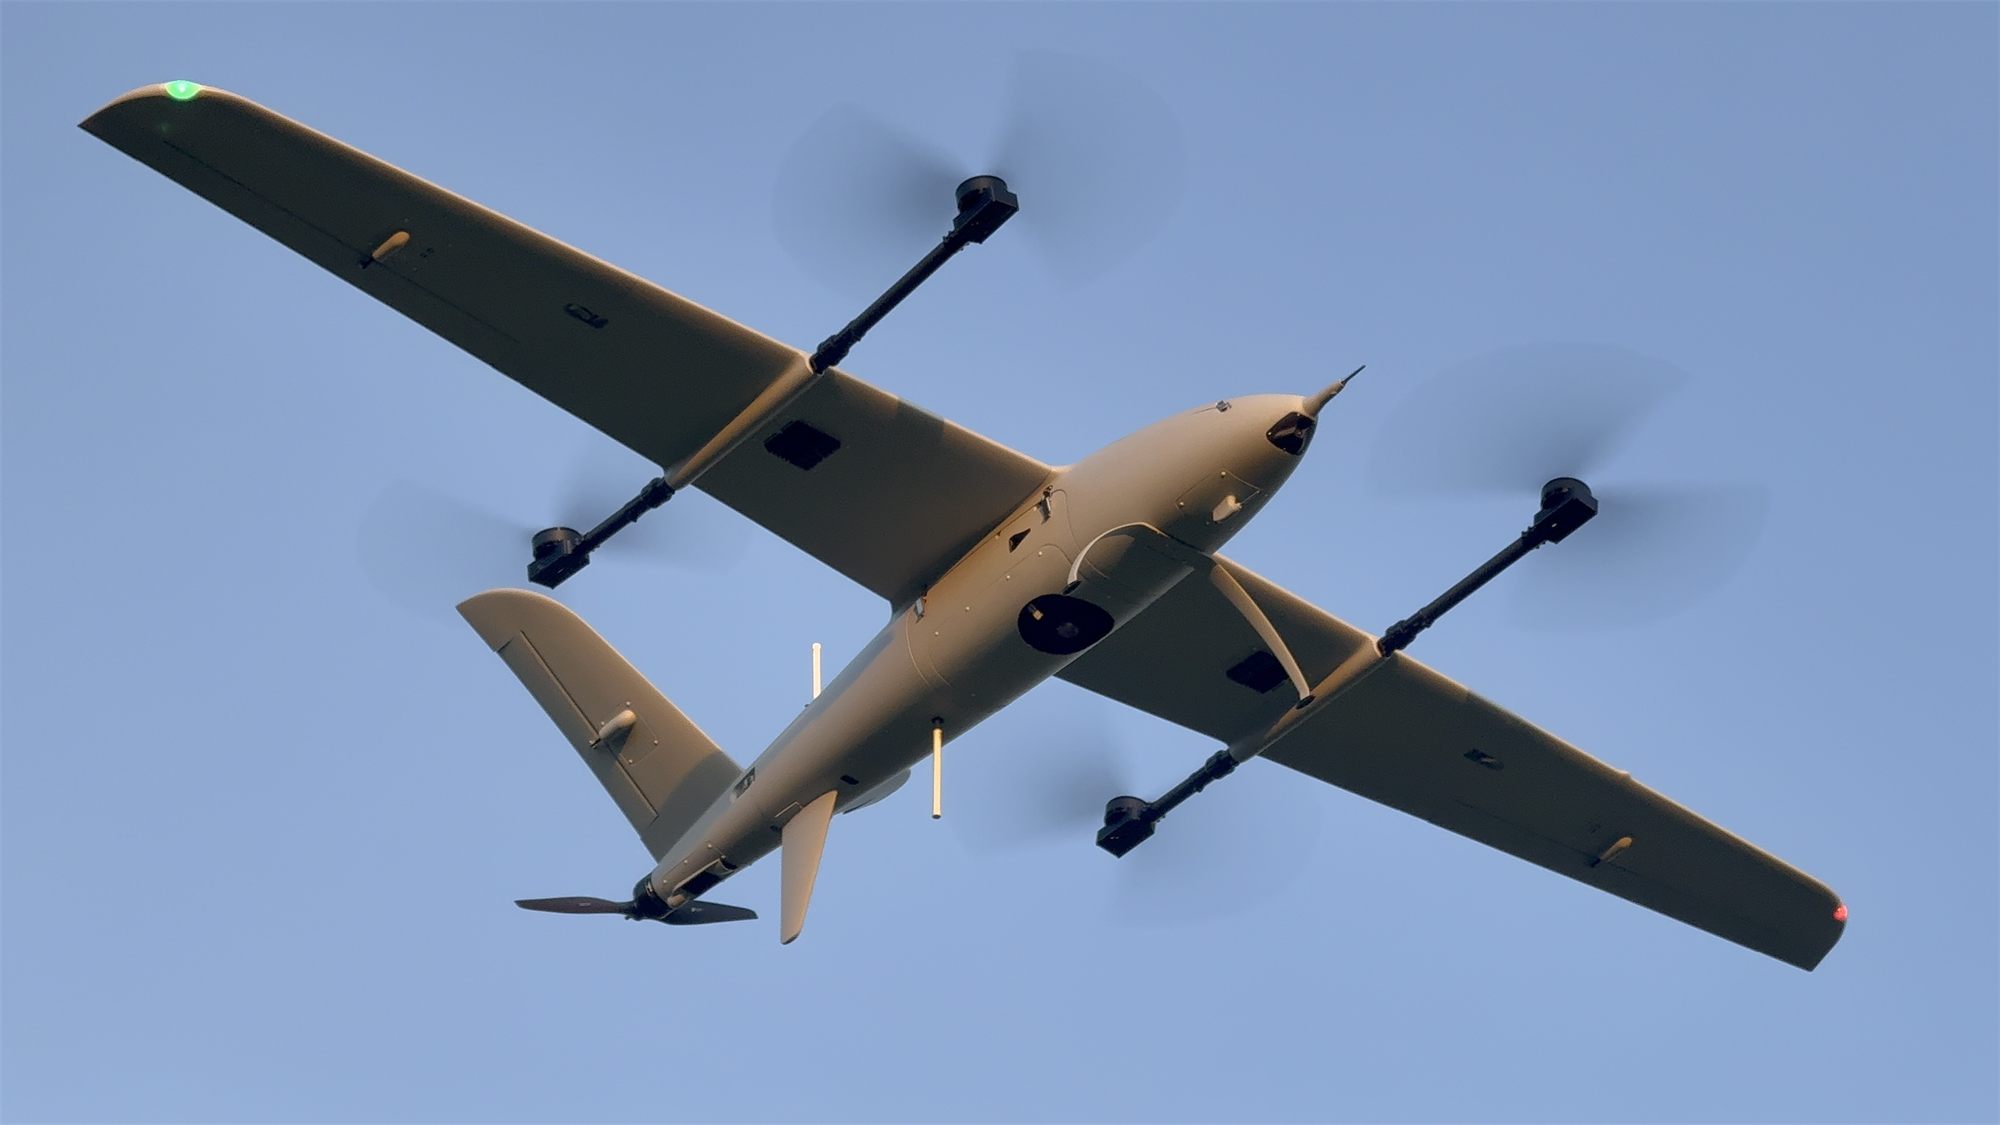
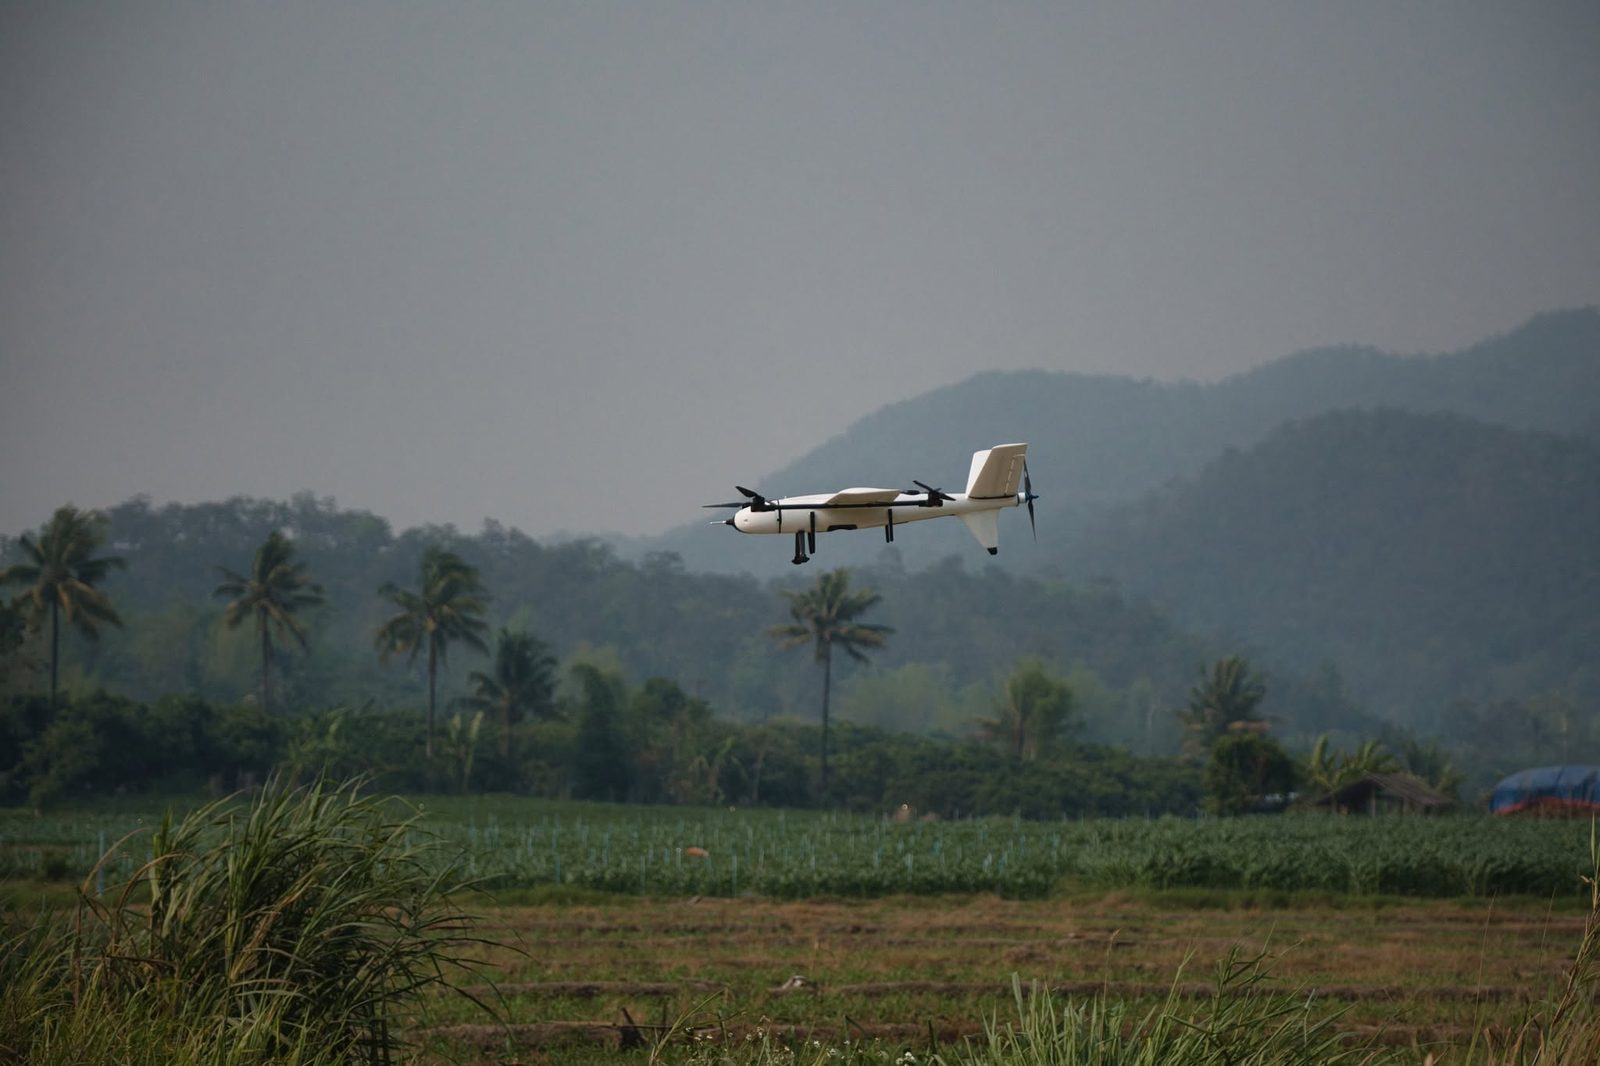
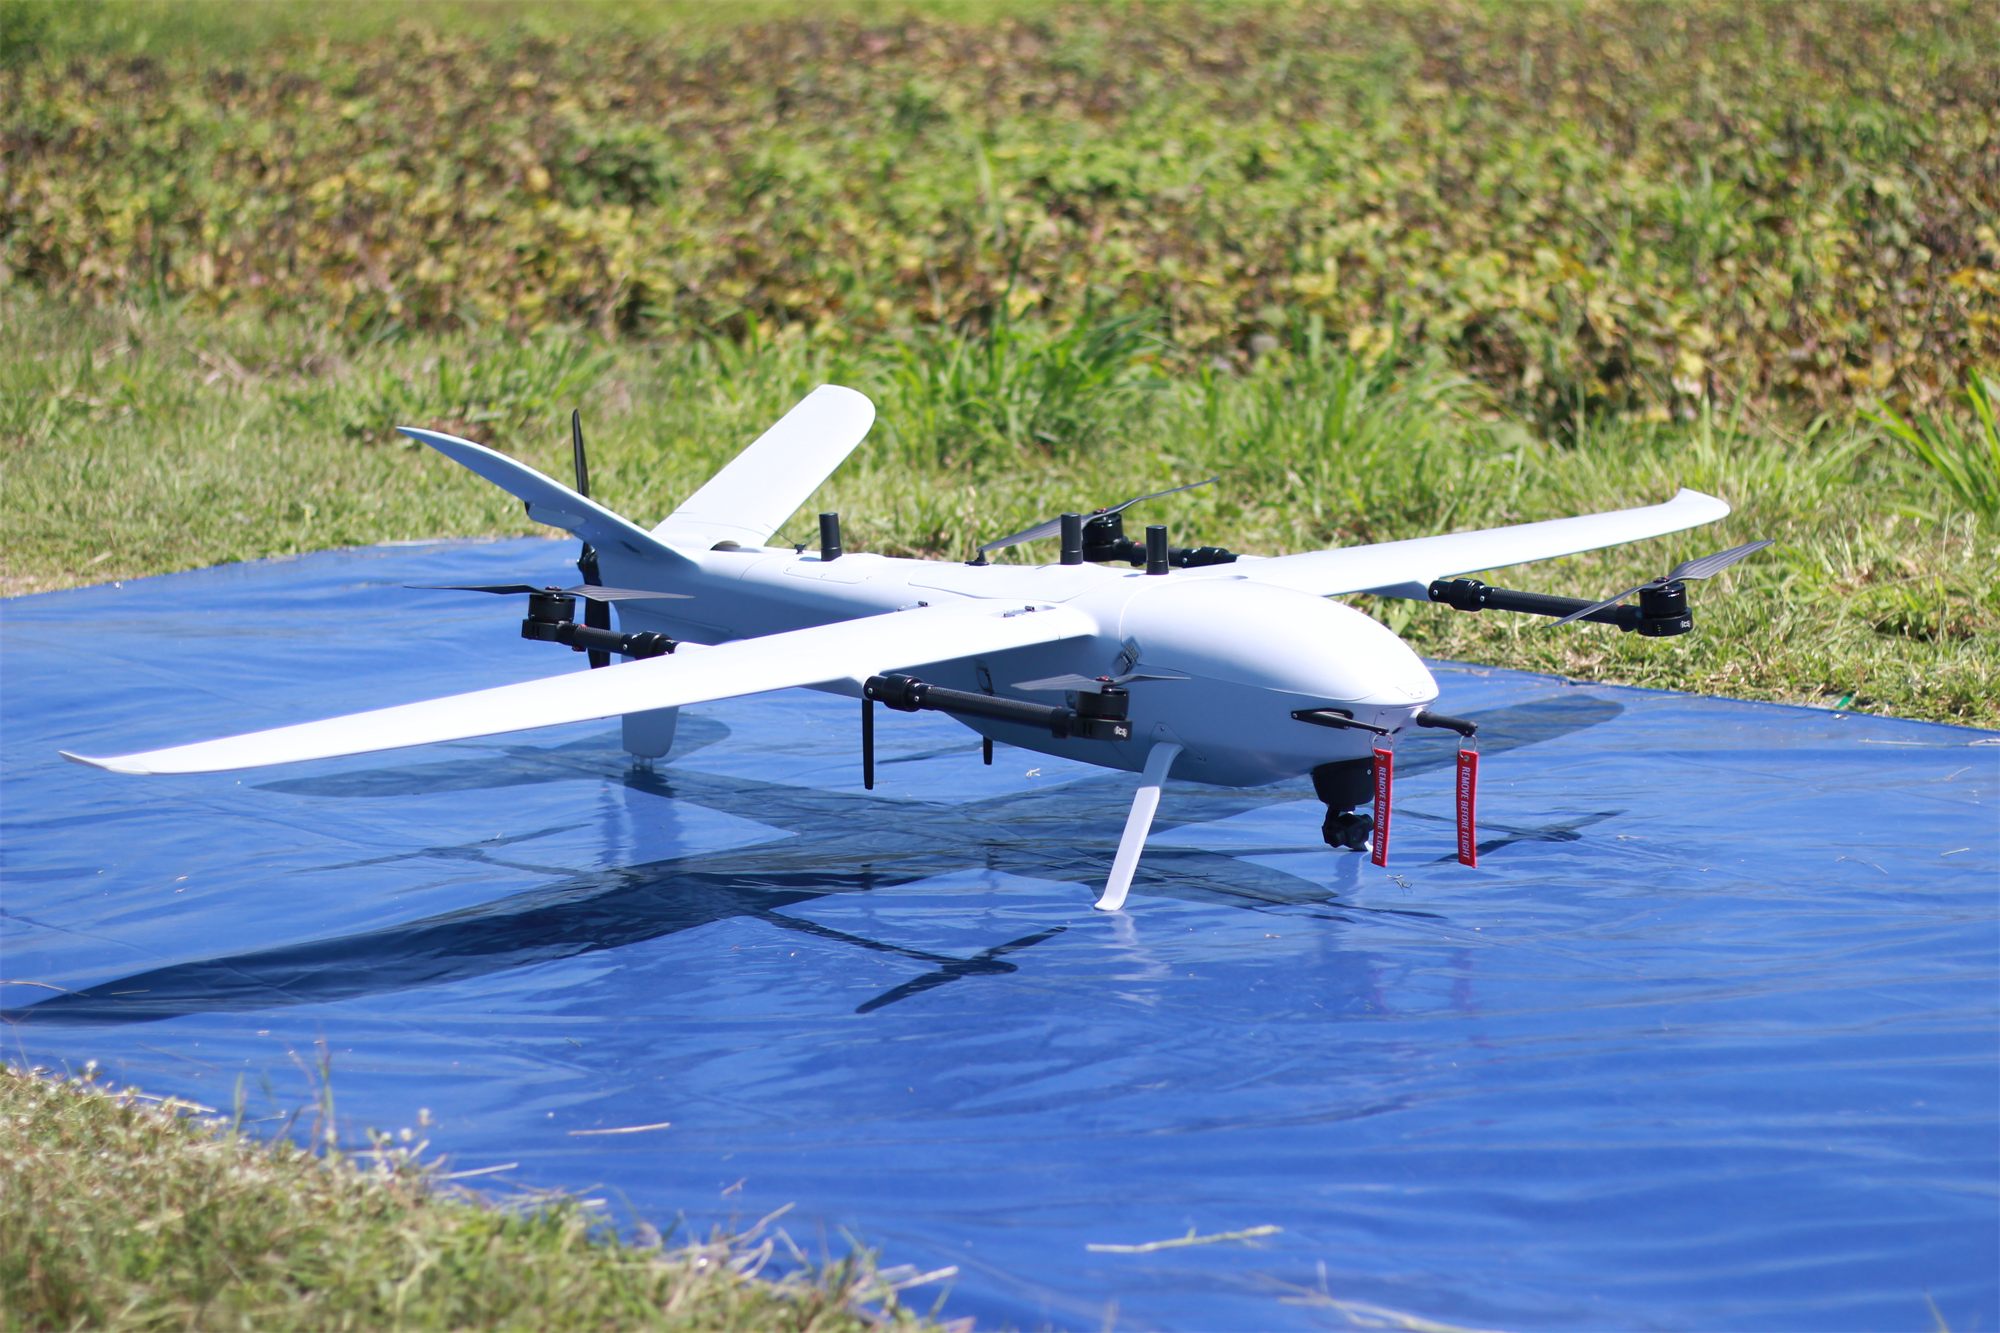
Vilverin VL340
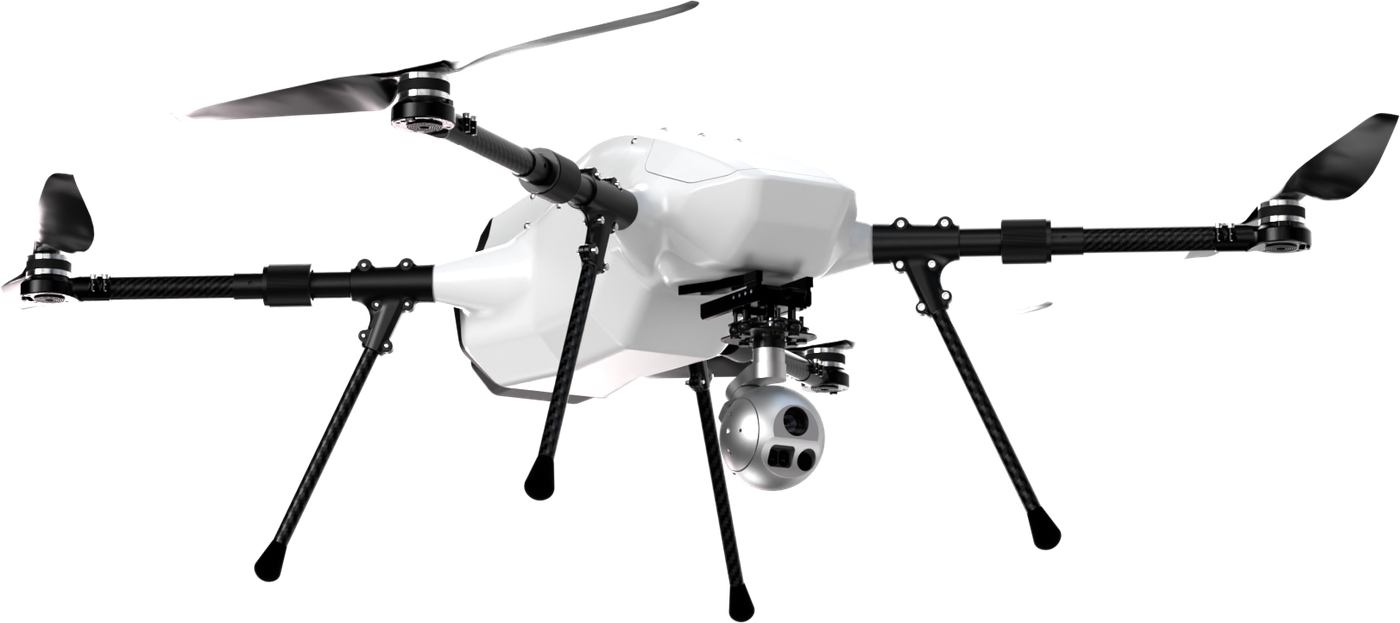
จุดลงตัวของสองภารกิจในลำเดียว
- เวลาบินสูงสุด (ไม่มี payload)
- 150นาที
- Payload สูงสุด
- 3.5kg
- ความกว้างปีก
- 3,610mm
- ระยะทางบินรวมต่อเที่ยว
- 130+km
เหมาะกับ
สำรวจพื้นที่ใหญ่ และ ISR ระยะ 25-35 km
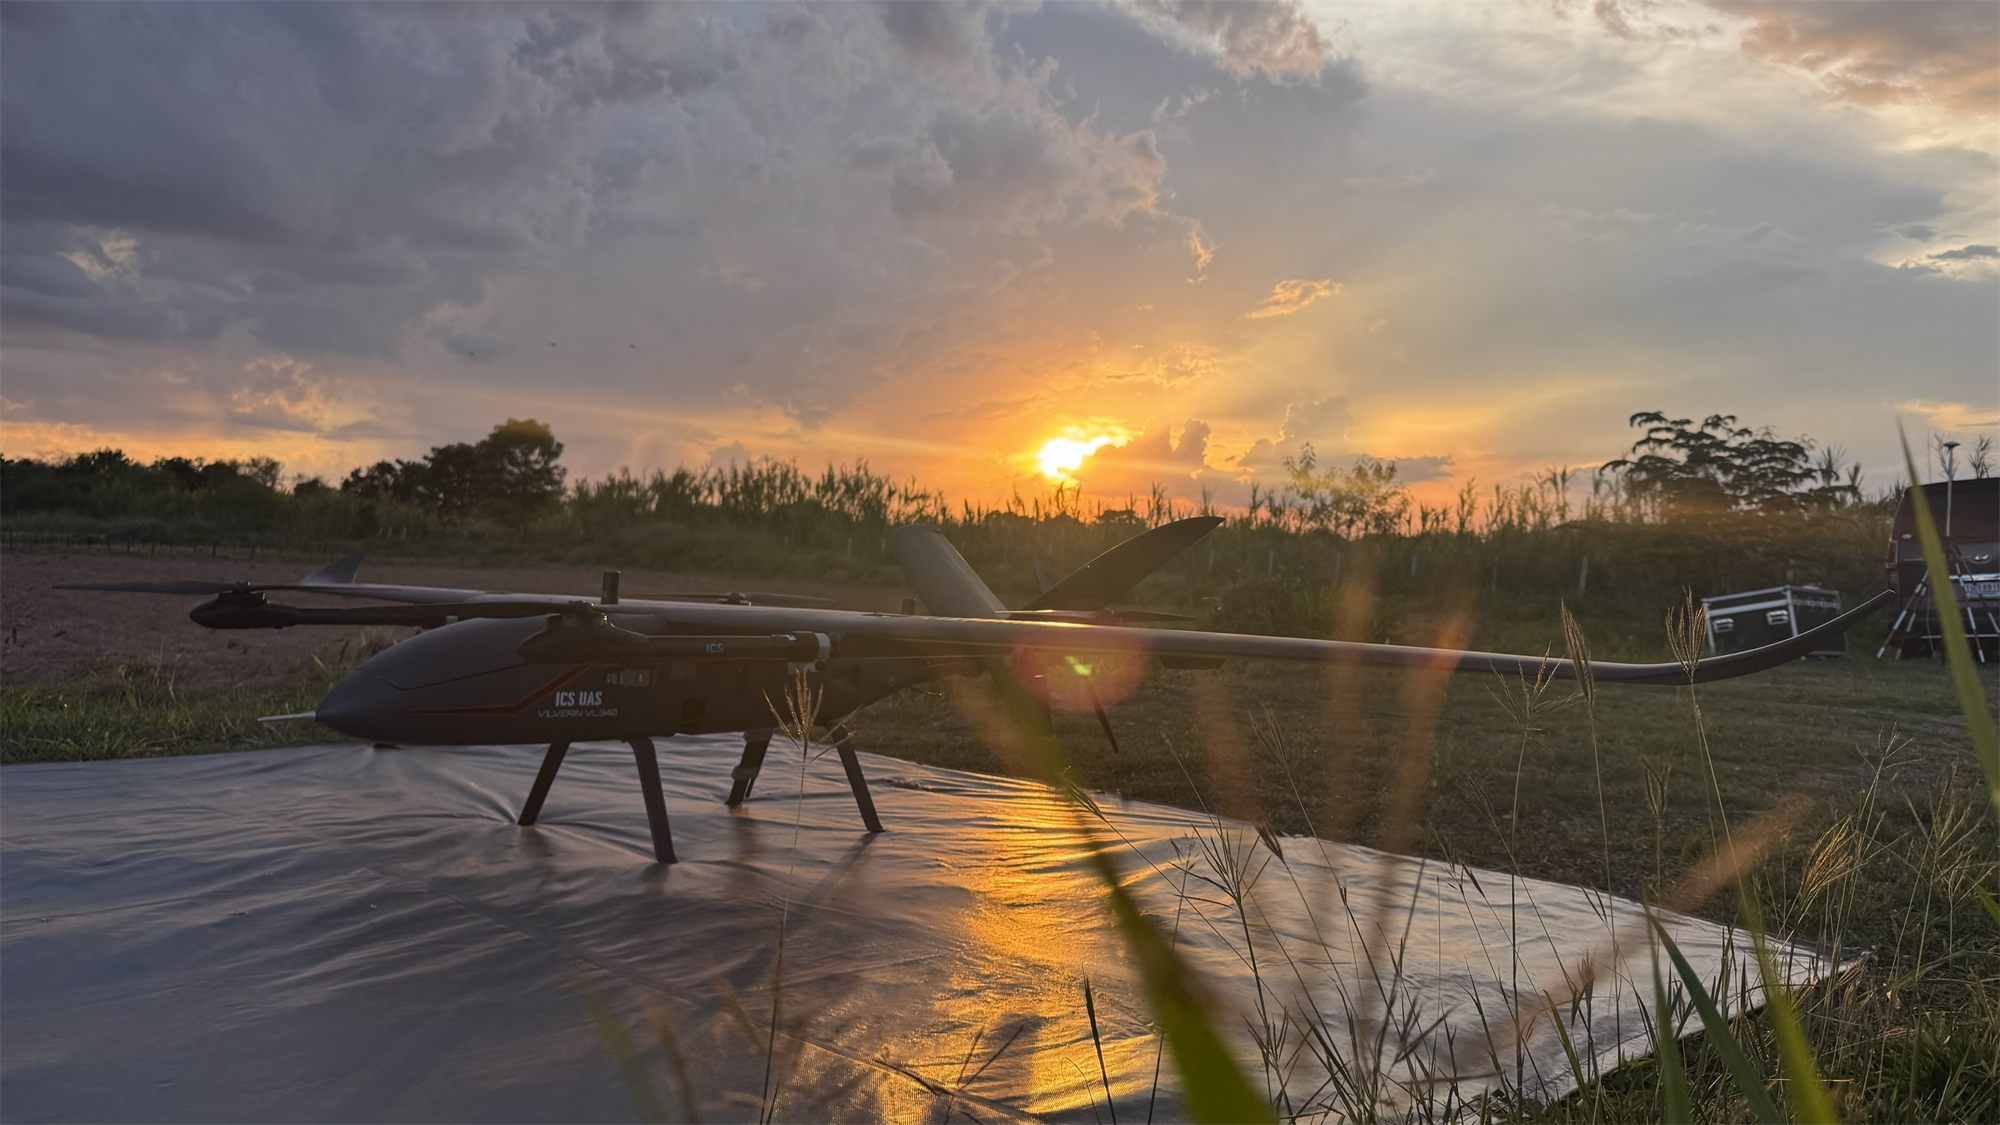
eVTOL สมรรถนะสูง ออกแบบ winglet และหางตัววี เพื่อการบินที่นิ่งและนาน บินได้สูงสุด 2.5 ชั่วโมง ระยะทางกว่า 120 km พร้อมช่อง payload แบบโมดูลาร์
สเปกทางเทคนิค
| โครงสร้างและน้ำหนัก | |
|---|---|
| วัสดุโครงสร้าง | Carbon fiber and fiberglass |
| ความกว้างปีก | 3,610 mm |
| ความยาวลำตัว | 1,740 mm |
| น้ำหนักขึ้นบินสูงสุด (MTOW) | 21.5 kg |
| Payload สูงสุด | 3.5 kg |
| สมรรถนะการบิน | |
| เวลาบินสูงสุด (ไม่มี payload) | 150 นาที1 |
| เวลาบินงานทำแผนที่ (กล้อง RGB) | 105 นาที2 |
| ความเร็วเดินทาง | 21–24 m/s |
| ความเร็วสูงสุด | 30 m/s |
| ความเร็วไต่/ลดระดับสูงสุด | 5 m/s |
| ระยะทางบินรวมต่อเที่ยว | 130+ km |
| พื้นที่ต่อเที่ยวบิน | 8.5 km²3 |
| ระยะปฏิบัติการ ISR | 25–35 km |
| ลมและความสูง | |
| ทนลม ขึ้น-ลง (VTOL) | 8.3 m/s4 |
| ทนลม ขณะบินปีกตรึง | 13.8 m/s5 |
| ความสูงจุดขึ้นบินสูงสุด | 3,000 m AMSL |
| เพดานบิน | 4,500 m AMSL |
| ความสูงปฏิบัติงานปกติ | 120–2,000 m AGL |
| ระบบและการใช้งาน | |
| แบตเตอรี่ | 12S lithium high-voltage ×1 |
| เวลาประกอบ | < 5 นาที |
| เซนเซอร์ระบบควบคุมการบินเกรดอุตสาหกรรม | |
|---|---|
| IMU (accelerometer + gyroscope) | ×3 |
| Magnetometer (compass) | ×2 |
| Barometer | ×2 |
| Airspeed sensor | ×2 |
| Dual-band GNSS receiver | ×2 |
| RTK support | GNSS base station หรือ NTRIP |
| PPK GNSS for aerial mapping | ×1 (ตัวเลือก) |
| Laser altimeter (downward‑facing) | ×1 |
| Forward laser rangefinder (obstacle sensing) | ×1 (ตัวเลือก) |
| Thermal calibration and compensation | มี |
- 1 ทดสอบการบินในสภาพไม่มีลม ที่ความสูง 100 m AMSL จนแบตเตอรี่เหลือ 5% เวลาบินจริงขึ้นกับวิธีการบินและสถานการณ์
- 2 Normal Operation: งาน Mapping ด้วยกล้อง RGB ลงจอดที่แบตคงเหลือ 25% ซึ่งเป็นย่านการทำงานได้จริง
- 3 ที่พารามิเตอร์มาตรฐานของงานทำแผนที่: กล้อง Sony ILX-LR1 40 mm (ติดได้ทุกรุ่นของ ICS), บินสูง 300 m, overlap ข้าง 70% / หน้า 80%, แบตสำรอง 25%
- 4 ลมระดับ 4 ตามมาตราโบฟอร์ต
- 5 ลมระดับ 6 ตามมาตราโบฟอร์ต
Payload ที่รองรับ
กล้องทำแผนที่ RGB
Sony ILX-LR1
61 MP full-frame กล้องหลักสำหรับงานแผนที่ความละเอียดสูง
- ความละเอียด
- 61 MP
- เซนเซอร์
- Full-frame 35.7 × 23.8 mm
- ถ่ายถี่สุดทุก
- 0.3 s
- น้ำหนักกล้อง
- 243 g
- GSD ที่บิน 300 m
- 2.82 cm
Riebo R10PS-50
Medium format 102 MP ได้ภาพละเอียดกว่าที่ความสูงเดียวกัน หรือแนวบินกว้างกว่าที่ GSD เท่ากัน
- ความละเอียด
- 102 MP
- เซนเซอร์
- Medium format 43.8 × 32.8 mm
- ถ่ายถี่สุดทุก
- 0.5 s
- น้ำหนักกล้อง
- 354.7 g
- GSD ที่บิน 300 m
- 2.26 cm
กล้อง Multispectral
MicaSense RedEdge-P
5 แบนด์ + panchromatic งานเกษตรและพืชพรรณ
- แบนด์
- Blue, Green, Red, Red Edge, NIR
- ความละเอียดต่อแบนด์
- 1.6 MP
- ถ่ายได้
- 3 ภาพ/วินาที
- น้ำหนัก
- 350 g
MicaSense Altum-PT
Multispectral และ thermal ในตัวเดียว
- แบนด์
- Blue, Green, Red, Red Edge, NIR
- ความละเอียดต่อแบนด์
- 3.2 MP
- ถ่ายได้
- 2 ภาพ/วินาที
- น้ำหนัก
- 577 g
LiDAR
GreenValley LiAir H600
ระยะกลาง งานทั่วไป เจาะเรือนยอด หาระดับพื้นใต้ป่า
- ระยะสูงสุด (สะท้อน 80%)
- 750 m
- จุดต่อวินาที (สูงสุด)
- 550,000
- กล้องในตัว
- 26 MP
- น้ำหนัก
- 1.3 kg
GreenValley LiAir H600 Pro
ระยะกลาง ยิงได้ไกลกว่า H600 เกือบเท่าตัว
- ระยะสูงสุด (สะท้อน 80%)
- 1,200 m
- จุดต่อวินาที (สูงสุด)
- 1,000,000
- กล้องในตัว
- 26 MP
- น้ำหนัก
- 1.62 kg
GreenValley LiAir H800
ระยะไกล บินสูงขึ้น ครอบคลุมมากขึ้นต่อเที่ยว
- ระยะสูงสุด (สะท้อน 80%)
- 1,000 m
- จุดต่อวินาที (สูงสุด)
- 2,000,000
- กล้องในตัว
- 26 MP
- น้ำหนัก
- 2.25 kg
กล้องถ่ายแนวเฉียง (Oblique)
Riebo D2M
กล้องเอียงหลายเลนส์ สร้างแบบจำลอง 3 มิติระดับ cadastral
- ความละเอียด
- 130 MP (รวมทุกเลนส์)
- จำนวนเลนส์
- 5
- เซนเซอร์
- APS-C 23.5 × 15.6 mm
Riebo DG4M3
กล้องเอียง งานสำรวจเมืองและสิ่งปลูกสร้าง
- ความละเอียด
- 225 MP (รวมทุกเลนส์)
- จำนวนเลนส์
- 5
- เซนเซอร์
- Full-frame 36 × 24 mm
กล้องตรวจการณ์และอื่นๆ
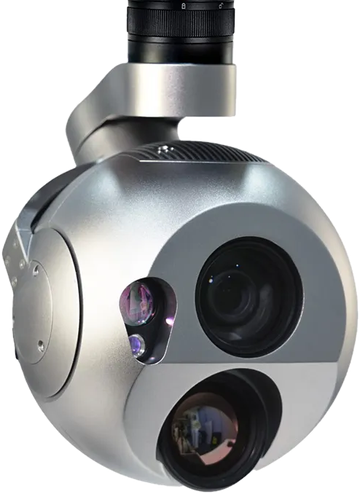 EO/IR LRF Tracking & AI
ซอฟต์แวร์ที่ใช้
มาตรฐาน
ระบบความปลอดภัย 8 ชั้น
เครื่องยนต์ดับ ปีกขัดข้อง สัญญาณ GNSS ถูกปลอม ทุกเหตุการณ์มีระบบรับมืออัตโนมัติที่วิศวกร ICS พัฒนาเอง
ดูระบบความปลอดภัยทั้งหมด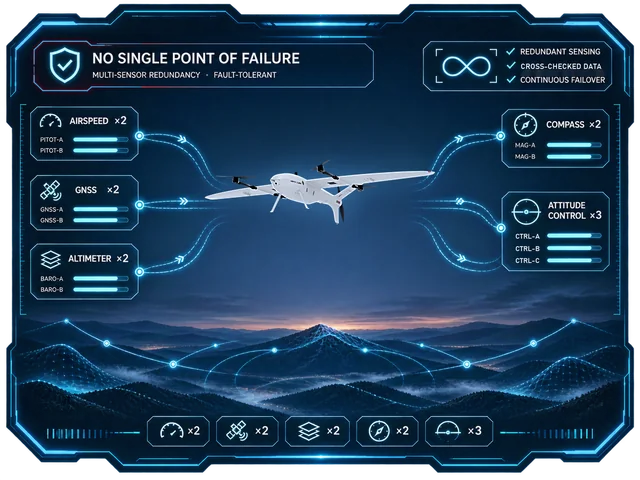 01บินอย่างมั่นใจด้วยระบบเซนเซอร์สำรอง
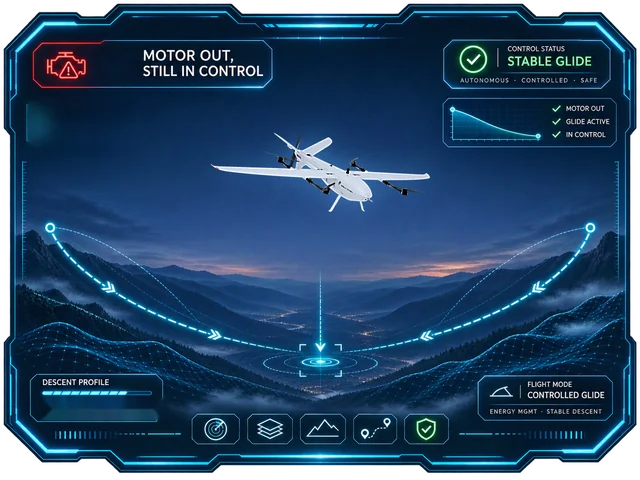 02มอเตอร์ดับกลางอากาศ ก็ไม่ตกแบบเสียการทรงตัว
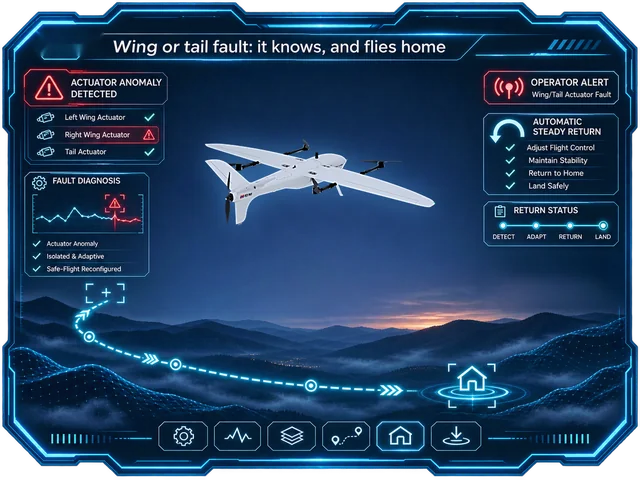 03บินกลับอย่างปลอดภัยเมื่อเกิดความผิดปกติระหว่างภารกิจ
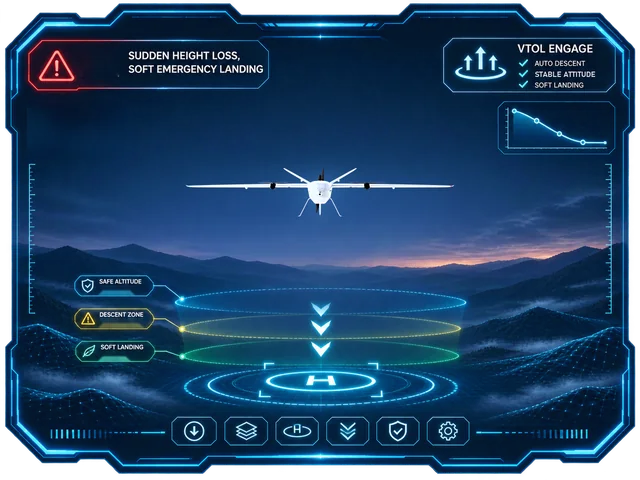 04สูญเสียความสูงกะทันหัน ก็ยังลงจอดฉุกเฉินได้นุ่มนวล
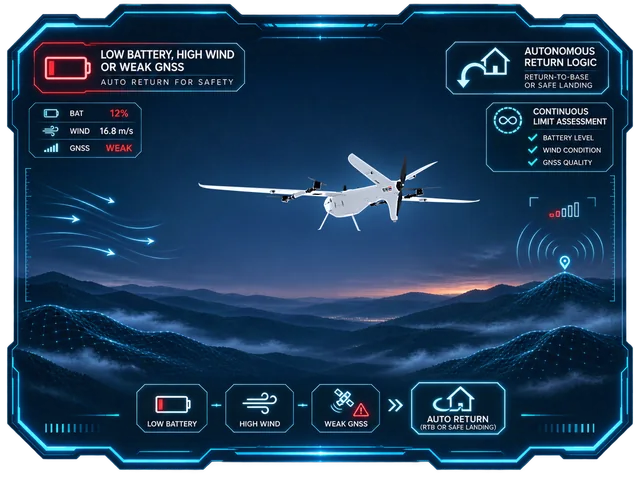 05แบตใกล้หมด ลมแรง หรือสัญญาณ GNSS ไม่นิ่ง บินกลับให้เองอัตโนมัติ
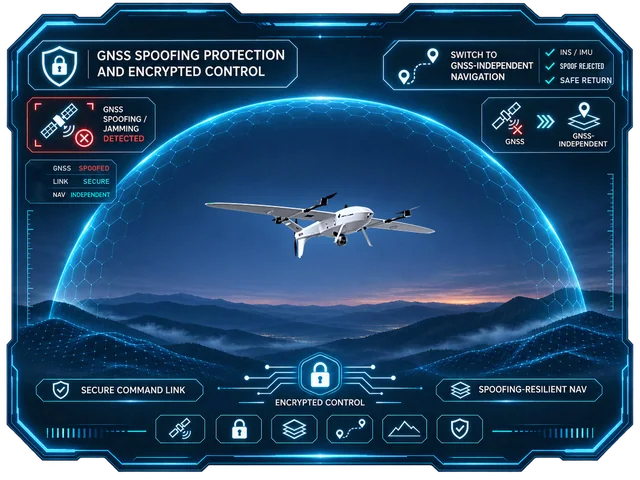 06ป้องกันสัญญาณ GNSS ปลอมและการดักจับข้อมูล
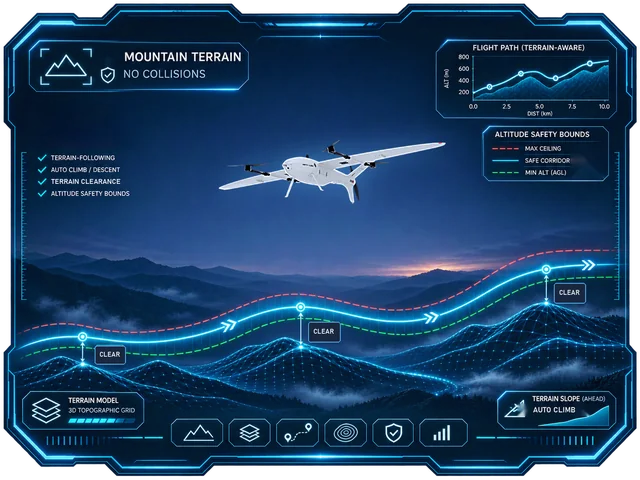 07บินโซนภูเขาก็ไม่ชนภูเขา
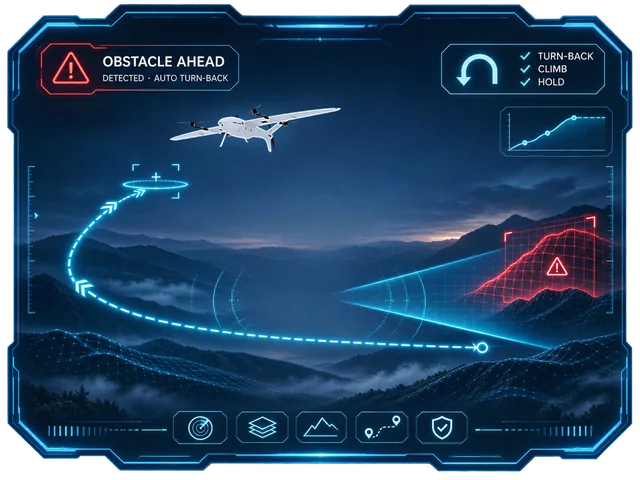 08เจอสิ่งกีดขวาง เครื่องตรวจจับและเลี้ยวกลับ (ตัวเลือก)
รุ่นอื่นในฝูงบิน
eVTOL ปีกตรึง 4 รุ่น และมัลติโรเตอร์ 2 รุ่น ออกแบบและผลิตโดย ICS เลือกตามขนาดพื้นที่และภารกิจ