iCreativeSystems

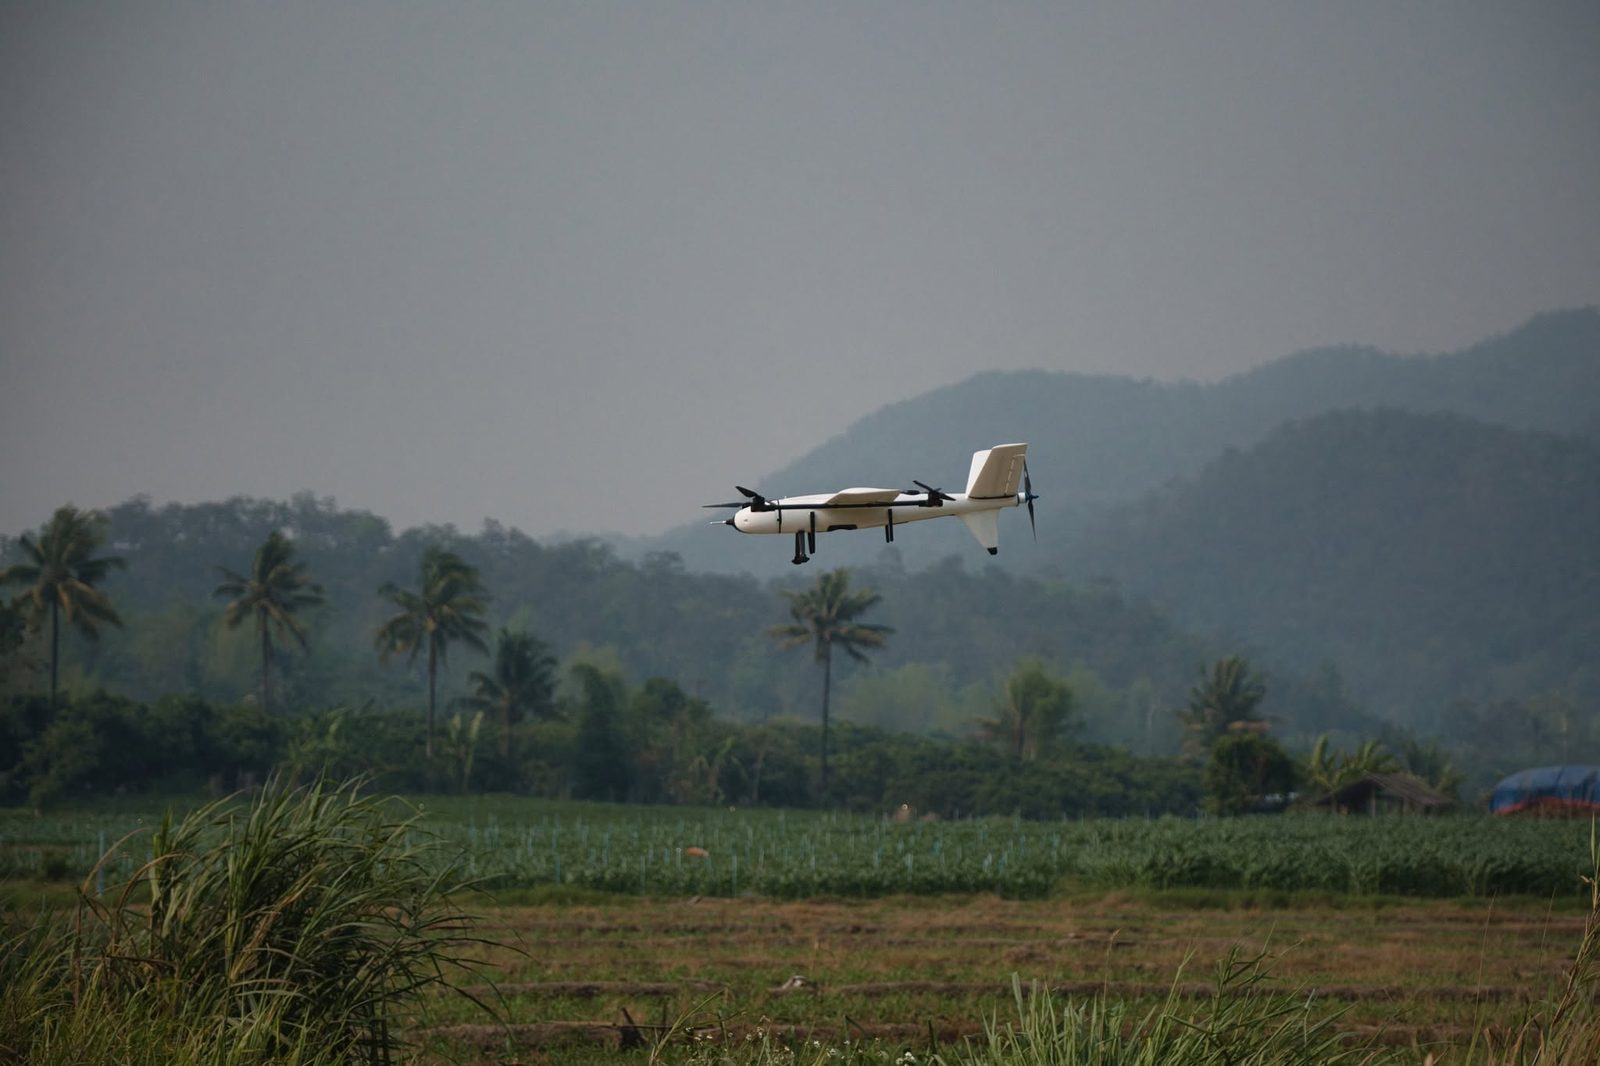
ระบบ UAV / ทำแผนที่และสำรวจ

ทำแผนที่พื้นที่ใหญ่ ได้มากกว่ามัลติโรเตอร์*ถึง 5 เท่าต่อวัน

บินใกล้จุดขึ้นบินได้พื้นที่มากกว่าราว 3 เท่า เมื่อพื้นที่สำรวจอยู่ห่างราว 6 km ขึ้นไป ได้มากกว่า 5 เท่า

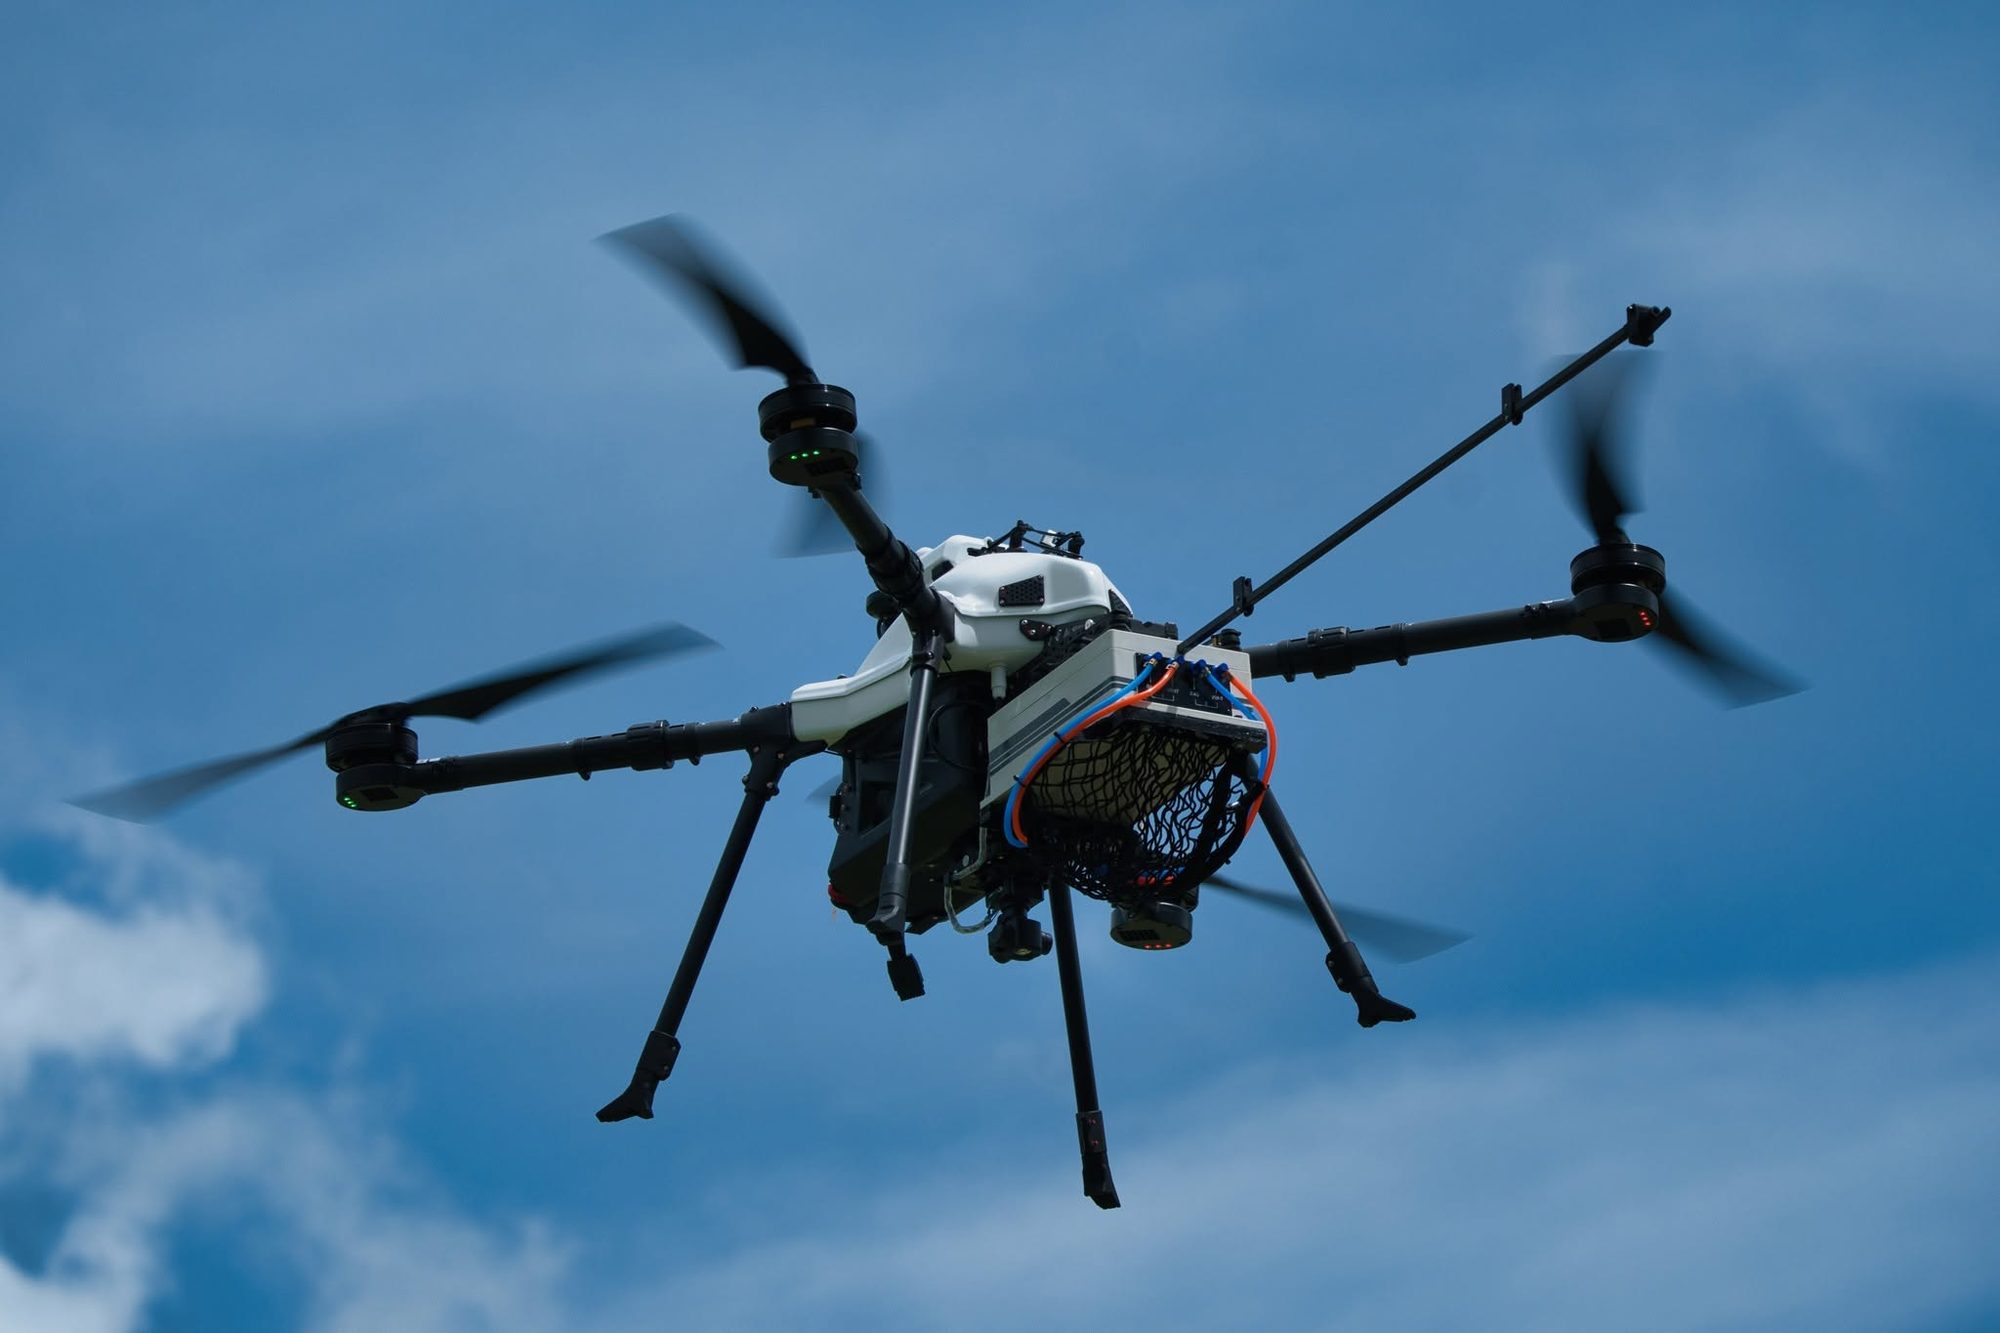
* เทียบกับมัลติโรเตอร์ระดับองค์กร ซึ่งบินได้นานและเร็วกว่าโดรนรุ่นทั่วไป ถ้าเป็นรุ่นทั่วไปจะใช้เวลานานกว่านี้

ขอสาธิตการบิน

พื้นที่ที่ได้จากการบินเที่ยวเดียว

แผนที่เดียวกัน ตัดตามพื้นที่ที่แต่ละเครื่องเก็บได้ในหนึ่งเที่ยวบิน

มัลติโรเตอร์ระดับองค์กร*1.5 km² ต่อเที่ยวบิน
ICS eVTOL6.5 km² ต่อเที่ยวบิน
ต่อเที่ยวบิน
6.5 km²
บิน 90 นาที ที่ 23 m/s
ต่อวัน
32.5 km²
5 เที่ยวต่อวัน
เทียบมัลติโรเตอร์*
3×
พื้นที่ต่อวัน (10.5 km²)

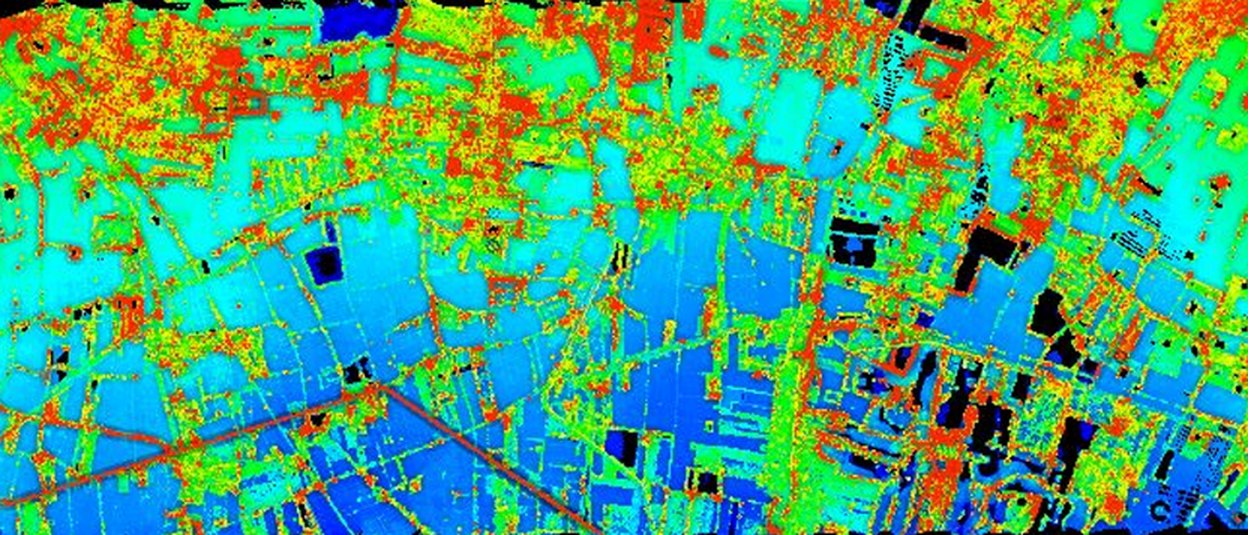
ภาพ: แบบจำลองความสูงพื้นผิว (DSM) ที่ประมวลผลจากภาพถ่าย RGB ของงานจริงของ ICS ตัดตามสัดส่วนพื้นที่ต่อเที่ยว ที่ GSD เดียวกัน 2.82 cm (Sony ILX-LR1 40 mm ที่ 300 m) · * เทียบกับมัลติโรเตอร์ระดับองค์กร ซึ่งบินได้นานและเร็วกว่าโดรนรุ่นทั่วไป ถ้าเป็นรุ่นทั่วไปจะใช้เวลานานกว่านี้

ทำไมต้อง eVTOL: พื้นที่ต่อวัน

ตัวเลขจากงานบินทำแผนที่ให้บริการจริงของ ICS ลองเปลี่ยนความสูงบินและ overlap แล้วดูว่า GSD และพื้นที่ต่อวันของแต่ละรุ่นเปลี่ยนอย่างไร

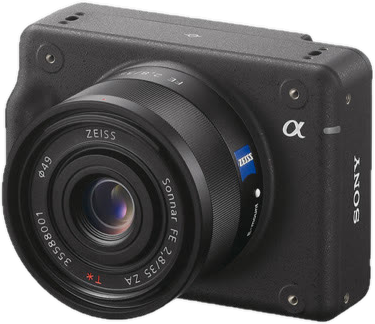
กล้องมาตรฐานSony ILX-LR1 · 61 MP · 40 mm
GSD
2.82cm/px
ระยะห่างแนวบิน
54m
ถ่ายภาพทุก (eVTOL 23 m/s)
2.3s
พื้นที่ที่เก็บข้อมูลได้ต่อวัน (km²)
  1. Avix GN22024.0 km²
  2. Vertix VL26032.5 km²
  3. Vilverin VL34042.5 km²
  4. Xtrix VL39052.5 km²
  5. Voxel MX15.4 km²
  6. มัลติโรเตอร์ระดับองค์กร* (อ้างอิง)10.5 km²

ใช้ลองปรับค่าเพื่อเปรียบเทียบเท่านั้น การบินจริงอาจต่างออกไปตามสภาพอากาศและอายุแบตเตอรี่ จำนวนเที่ยวบินต่อวันนับเฉพาะช่วงเวลาที่แสงเหมาะสมกับงานทำแผนที่ และรวมเวลาตรวจสอบภาพถ่ายและข้อมูล GNSS แล้ว

พื้นที่ 100 km²: Xtrix VL390 ใช้ประมาณ 2 วัน · มัลติโรเตอร์ประมาณ 10 วัน

ดูเป็นตาราง
รุ่นkm² / เที่ยวเที่ยว/วันkm² / วันวันทำงาน
Avix GN2204.0624.0~4
Vertix VL2606.5532.5~3
Vilverin VL3408.5542.5~2
Xtrix VL39010.5552.5~2
Voxel MX2.2715.4~6
มัลติโรเตอร์ระดับองค์กร* (อ้างอิง)1.5710.5~10

มาตรฐานการคำนวณ

ค่ามาตรฐาน
สูง 300 m · ซ้อนทับ 70/80% · สำรองแบต 25%
Avix GN220
4 km² × 6 เที่ยว/วัน
Vertix VL260
6.5 km² × 5 เที่ยว/วัน
Vilverin VL340
8.5 km² × 5 เที่ยว/วัน
Xtrix VL390
10.5 km² × 5 เที่ยว/วัน
Voxel MX
2.2 km² × 7 เที่ยว/วัน
มัลติโรเตอร์ระดับองค์กร* (อ้างอิง)
1.5 km² × 7 เที่ยว/วัน

ตัวเลขจากงานบินให้บริการของ ICS · เปลี่ยนความสูงหรือ side overlap แล้วพื้นที่ต่อเที่ยวเปลี่ยนตามระยะห่างแนวบิน · ปัดเป็นวันเต็ม · ตั้งแต่ 400 m ขึ้นไปหักเวลาบิน 5% (อากาศบางลง ไต่ระดับนานขึ้น) · เป็นการประมาณการ ผลจริงขึ้นกับรูปร่างพื้นที่ ลม ภูมิประเทศ และการย้ายจุดขึ้นบิน

งานสำรวจ 100 km²

จบงานใน 3 วัน แทน 10 วัน

  • ย้ายจุดขึ้นบินน้อยครั้งกว่า (ครั้งละ 30-60 นาที)
  • สลับแบตน้อยลง และตรวจก่อนบินเร็วกว่า
  • ความเร็วเดินทางสูงกว่าประมาณ 2 เท่า (23 เทียบ 12 m/s) ครอบคลุมต่อเนื่อง
  • Vertix VL260~3 วัน
  • มัลติโรเตอร์ระดับองค์กร*~10 วัน

บินเสร็จแล้ว ได้อะไรกลับไปบ้าง

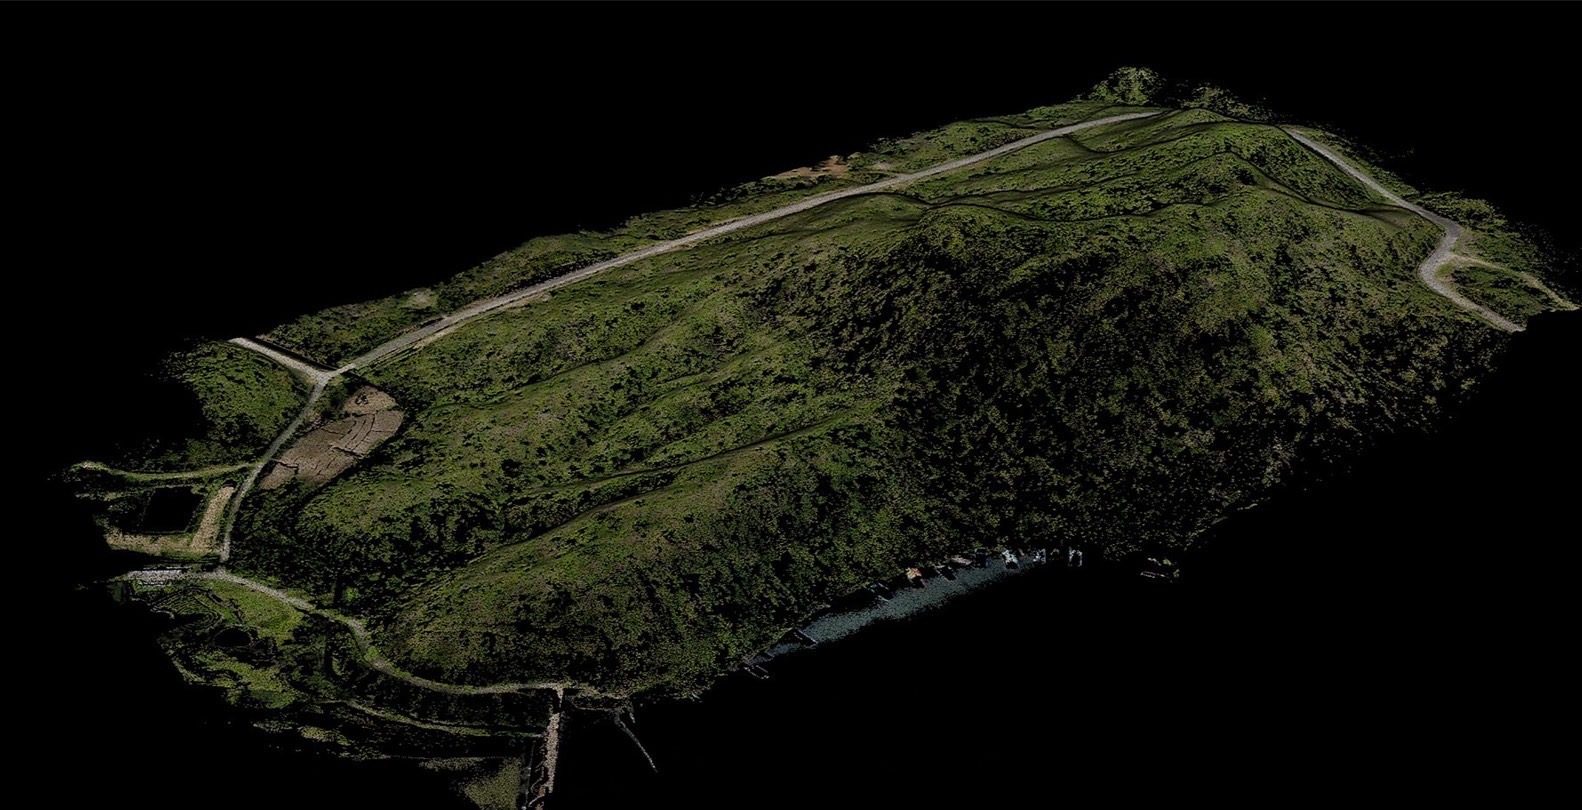
  1. 01

    บินเก็บข้อมูล

    VL260 บินวันละ 5 เที่ยว เที่ยวละราว 6.5 km² ขึ้นลงแนวดิ่งจากลานเล็กๆ ได้

  2. 02

    Point cloud 3 มิติ

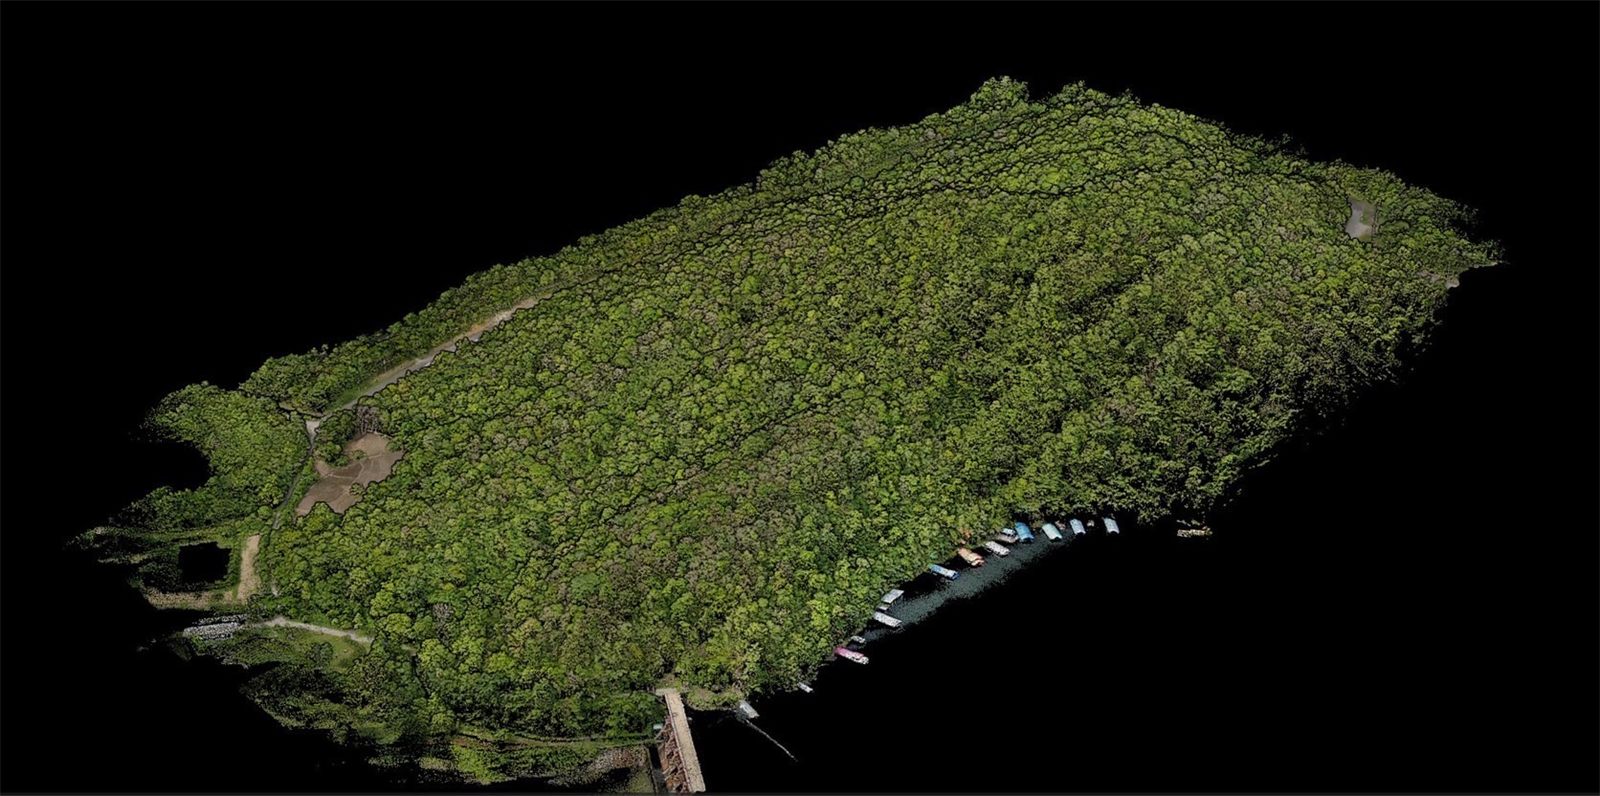
    ทุกจุดบนพื้นที่กลายเป็นพิกัด 3 มิติ ทั้งต้นไม้ ถนน และแนวน้ำ

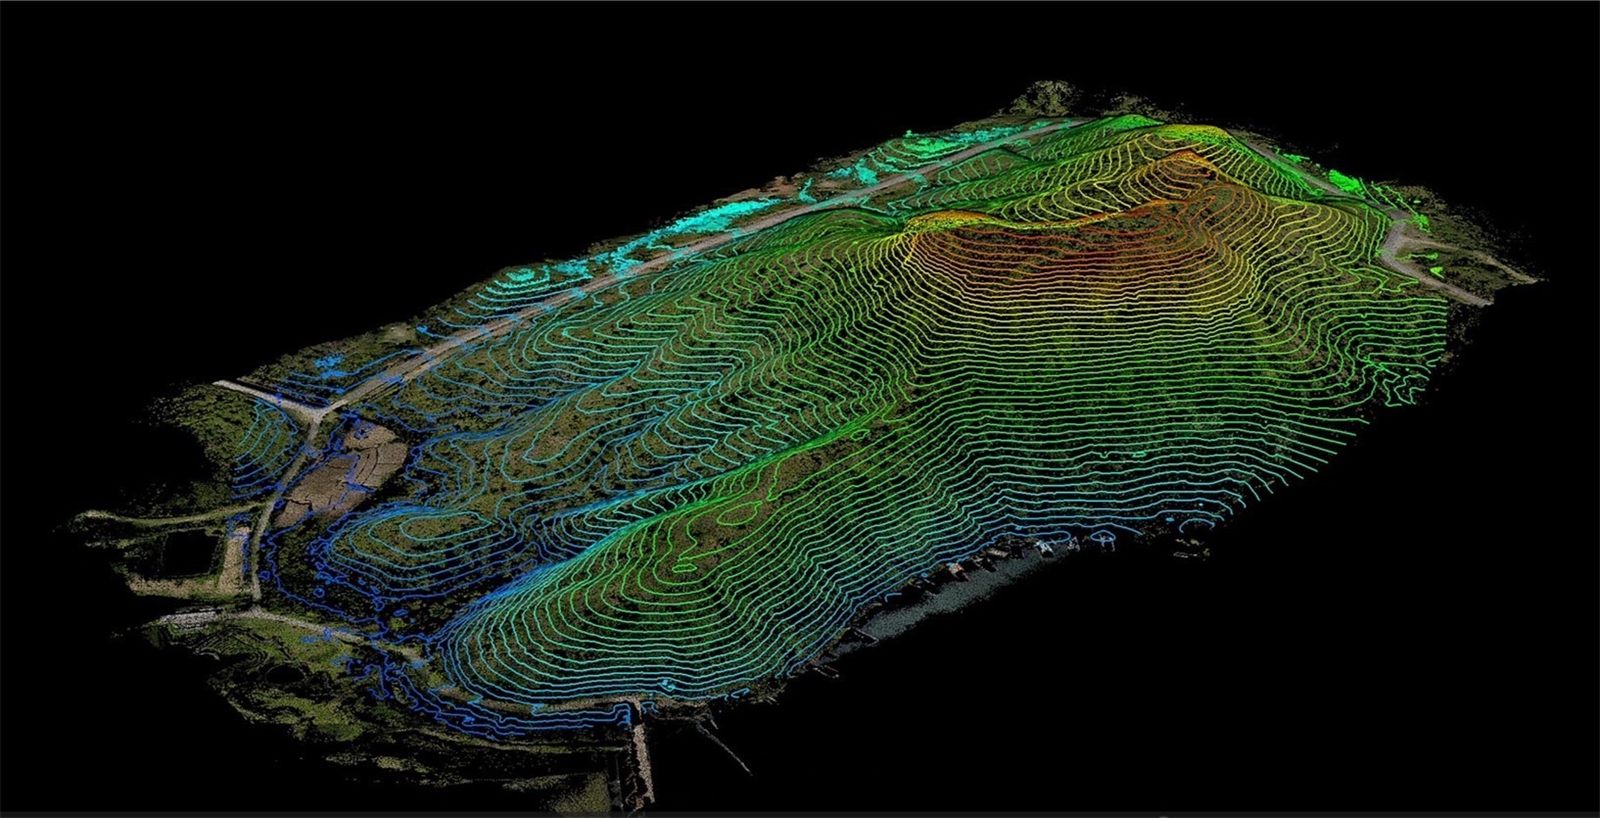
  3. 03

    พื้นดินใต้เรือนยอด

    แยกต้นไม้ออก เหลือผิวดินจริง เห็นทางและร่องน้ำที่มองจากภาพถ่ายไม่เห็น

  4. 04

    เส้นชั้นความสูง

    ส่งต่องานออกแบบ คำนวณดินตัด-ถม และวางแนวระบายน้ำได้ทันที

* เทียบกับมัลติโรเตอร์ระดับองค์กร ซึ่งบินได้นานและเร็วกว่าโดรนรุ่นทั่วไป ถ้าเป็นรุ่นทั่วไปจะใช้เวลานานกว่านี้
ตัวเลขวัน: กล้อง Sony ILX-LR1 40 mm ความสูง 300 m ซ้อนทับ 70/80% สำรองแบต 25% · ภาพที่ 2–4: ผลงาน LiDAR จริงของ ICS

ตัวเลือกกล้อง Medium format 102 MP: บินสูงขึ้นได้

เครื่องบินและเวลาบินเท่าเดิม เปลี่ยนแค่กล้อง R10PS-50 ภาพละเอียดกว่าที่ความสูงเดียวกัน หรือบินสูงขึ้นได้ที่ GSD เท่ากัน ลองเปลี่ยนความสูงบินและ overlap แล้วดูผลต่อ GSD และพื้นที่ต่อวัน

กล้อง (ตัวเลือก)Riebo R10PS-50 · 102 MP medium format · 50 mm
GSD
2.26cm/px
ระยะห่างแนวบิน
59m
ถ่ายภาพทุก (eVTOL 23 m/s)
2.3s
พื้นที่ที่เก็บข้อมูลได้ต่อวัน (km²)
  1. Avix GN22026.5 km²
  2. Vertix VL26035.9 km²
  3. Vilverin VL34046.9 km²
  4. Xtrix VL39058.0 km²
  5. Voxel MX17.0 km²
  6. มัลติโรเตอร์ระดับองค์กร* (อ้างอิง)11.6 km²

ใช้ลองปรับค่าเพื่อเปรียบเทียบเท่านั้น การบินจริงอาจต่างออกไปตามสภาพอากาศและอายุแบตเตอรี่ จำนวนเที่ยวบินต่อวันนับเฉพาะช่วงเวลาที่แสงเหมาะสมกับงานทำแผนที่ และรวมเวลาตรวจสอบภาพถ่ายและข้อมูล GNSS แล้ว

พื้นที่ 100 km²: Xtrix VL390 ใช้ประมาณ 2 วัน · มัลติโรเตอร์ประมาณ 9 วัน

ดูเป็นตาราง
รุ่นkm² / เที่ยวเที่ยว/วันkm² / วันวันทำงาน
Avix GN2204.4626.5~4
Vertix VL2607.2535.9~3
Vilverin VL3409.4546.9~2
Xtrix VL39011.6558.0~2
Voxel MX2.4717.0~6
มัลติโรเตอร์ระดับองค์กร* (อ้างอิง)1.7711.6~9

มาตรฐานการคำนวณ

ค่ามาตรฐานของตัวเลขเครื่องบิน (กล้อง Sony ILX-LR1)
สูง 300 m · ซ้อนทับ 70/80% · สำรองแบต 25%
Avix GN220
4 km² × 6 เที่ยว/วัน
Vertix VL260
6.5 km² × 5 เที่ยว/วัน
Vilverin VL340
8.5 km² × 5 เที่ยว/วัน
Xtrix VL390
10.5 km² × 5 เที่ยว/วัน
Voxel MX
2.2 km² × 7 เที่ยว/วัน
มัลติโรเตอร์ระดับองค์กร* (อ้างอิง)
1.5 km² × 7 เที่ยว/วัน

เวลาบินและจำนวนเที่ยวต่อวันใช้โมเดลเดียวกับเครื่องคิดเลข Sony เพราะน้ำหนักกล้องต่างกันน้อย เปลี่ยนเฉพาะพื้นที่ที่กล้องถ่ายได้ต่อภาพ (GSD ระยะห่างแนวบิน ช่วงถ่ายภาพ) · ตัวเลขกล้องจากเอกสารของผู้ผลิต · ปัดเป็นวันเต็ม · ตั้งแต่ 400 m ขึ้นไปหักเวลาบิน 5% (อากาศบางลง ไต่ระดับนานขึ้น) · เป็นการประมาณการ ผลจริงขึ้นกับรูปร่างพื้นที่ ลม ภูมิประเทศ และการย้ายจุดขึ้นบิน

งานจริงกว้างกว่าและไกลกว่า

ที่ระยะใกล้ eVTOL ได้พื้นที่ต่อวันมากกว่าประมาณ 3 เท่า แต่งานจริงมักอยู่ห่างจากจุดที่ขึ้นบินได้ หรือมีพื้นที่กว้างกว่ามาก ซึ่งระยะห่างยิ่งเพิ่มขึ้น

พื้นที่อยู่ห่าง 10 km: ได้มากกว่า 8 เท่า

ทุกเที่ยวต้องบินไปและกลับก่อนเริ่มเก็บข้อมูล eVTOL บินเร็วกว่าและบินได้นานกว่า จึงเหลือเวลาเก็บข้อมูลมากกว่า มัลติโรเตอร์ไปไม่ถึงพื้นที่ที่ไกลเกิน ~14 km

พื้นที่ทำได้ต่อวัน เมื่อพื้นที่สำรวจอยู่ห่างจากจุดขึ้นบิน
  • ICS eVTOL (VL260)
  • มัลติโรเตอร์ระดับองค์กร*
0102030km²/วันมัลติโรเตอร์ไปไม่ถึงมากกว่า 8×05101520ระยะจากจุดขึ้นบินถึงพื้นที่สำรวจ (km)eVTOLมัลติโรเตอร์

พื้นที่ยิ่งกว้างยิ่งประหยัดหลายวัน

อัตราส่วนคงที่ประมาณ 3 เท่า แต่จำนวนวันที่ประหยัดได้เพิ่มตามขนาดงาน ยังไม่รวมเวลาย้ายจุดขึ้นบินที่มัลติโรเตอร์ต้องทำบ่อยกว่า (ครั้งละ 30–60 นาที)

จำนวนวันบิน ตามขนาดพื้นที่สำรวจ (ขึ้นบินที่ขอบพื้นที่)
  • ICS eVTOL (VL260)
  • มัลติโรเตอร์ระดับองค์กร*
01020304050วันประหยัด 13 วันประหยัด 32 วัน0100200300400500ขนาดพื้นที่สำรวจ (km²)eVTOLมัลติโรเตอร์

* เทียบกับมัลติโรเตอร์ระดับองค์กร ซึ่งบินได้นานและเร็วกว่าโดรนรุ่นทั่วไป ถ้าเป็นรุ่นทั่วไปจะใช้เวลานานกว่านี้
ตัวเลขใช้เปรียบเทียบเท่านั้น การบินจริงอาจต่างออกไปตามสภาพอากาศและอายุแบตเตอรี่ จำนวนเที่ยวบินต่อวันนับเฉพาะช่วงเวลาที่แสงเหมาะสมกับงานทำแผนที่ และรวมเวลาตรวจสอบภาพถ่ายและข้อมูล GNSS แล้ว

ตัวเลขและสมมติฐาน
ระยะถึงพื้นที่eVTOL km²/วันมัลติโรเตอร์ km²/วัน
0 km32.510.5
5 km29.96.9
10 km27.33.2
15 km24.6ไปไม่ถึง
พื้นที่eVTOL วันมัลติโรเตอร์ วันประหยัด (วัน)
100 km²~3~10~6
300 km²~9~29~19
500 km²~15~48~32

สมมติฐาน: ICS eVTOL ปีกตรึง: 90 นาที, 23 m/s, 6.5 km²/เที่ยว, 5 เที่ยว/วัน · มัลติโรเตอร์ระดับองค์กร: 40 นาที, 12 m/s, 1.5 km²/เที่ยว, 7 เที่ยว/วัน. Sony ILX-LR1 40 mm ที่ 300 m ซ้อนทับ 70/80% แบตสำรอง 25% เวลาบินไป-กลับคิดที่ความเร็วเดินทาง พื้นที่ต่อเที่ยวลดตามเวลาที่เหลือ เป็นการคำนวณเปรียบเทียบ ไม่ใช่ผลการบินจริง

ผลงานภาคสนาม

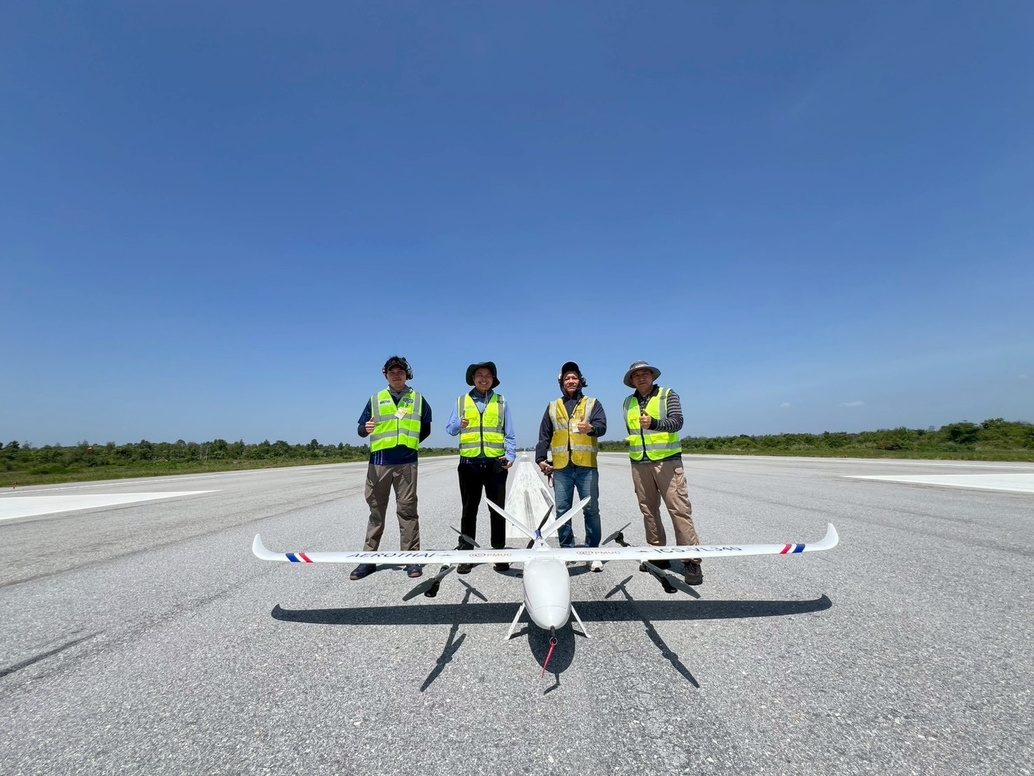
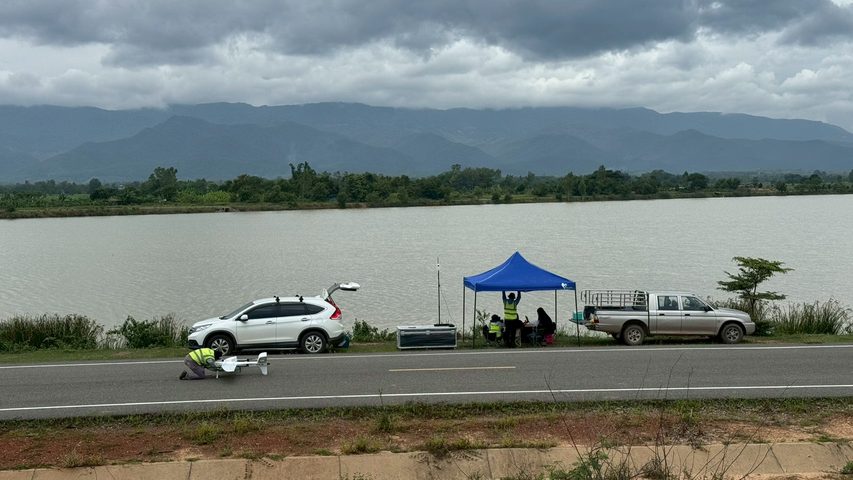
งานบินสำรวจและอบรมหน้างานจริง ร่วมกับหน่วยงานรัฐและรัฐวิสาหกิจทั่วประเทศ

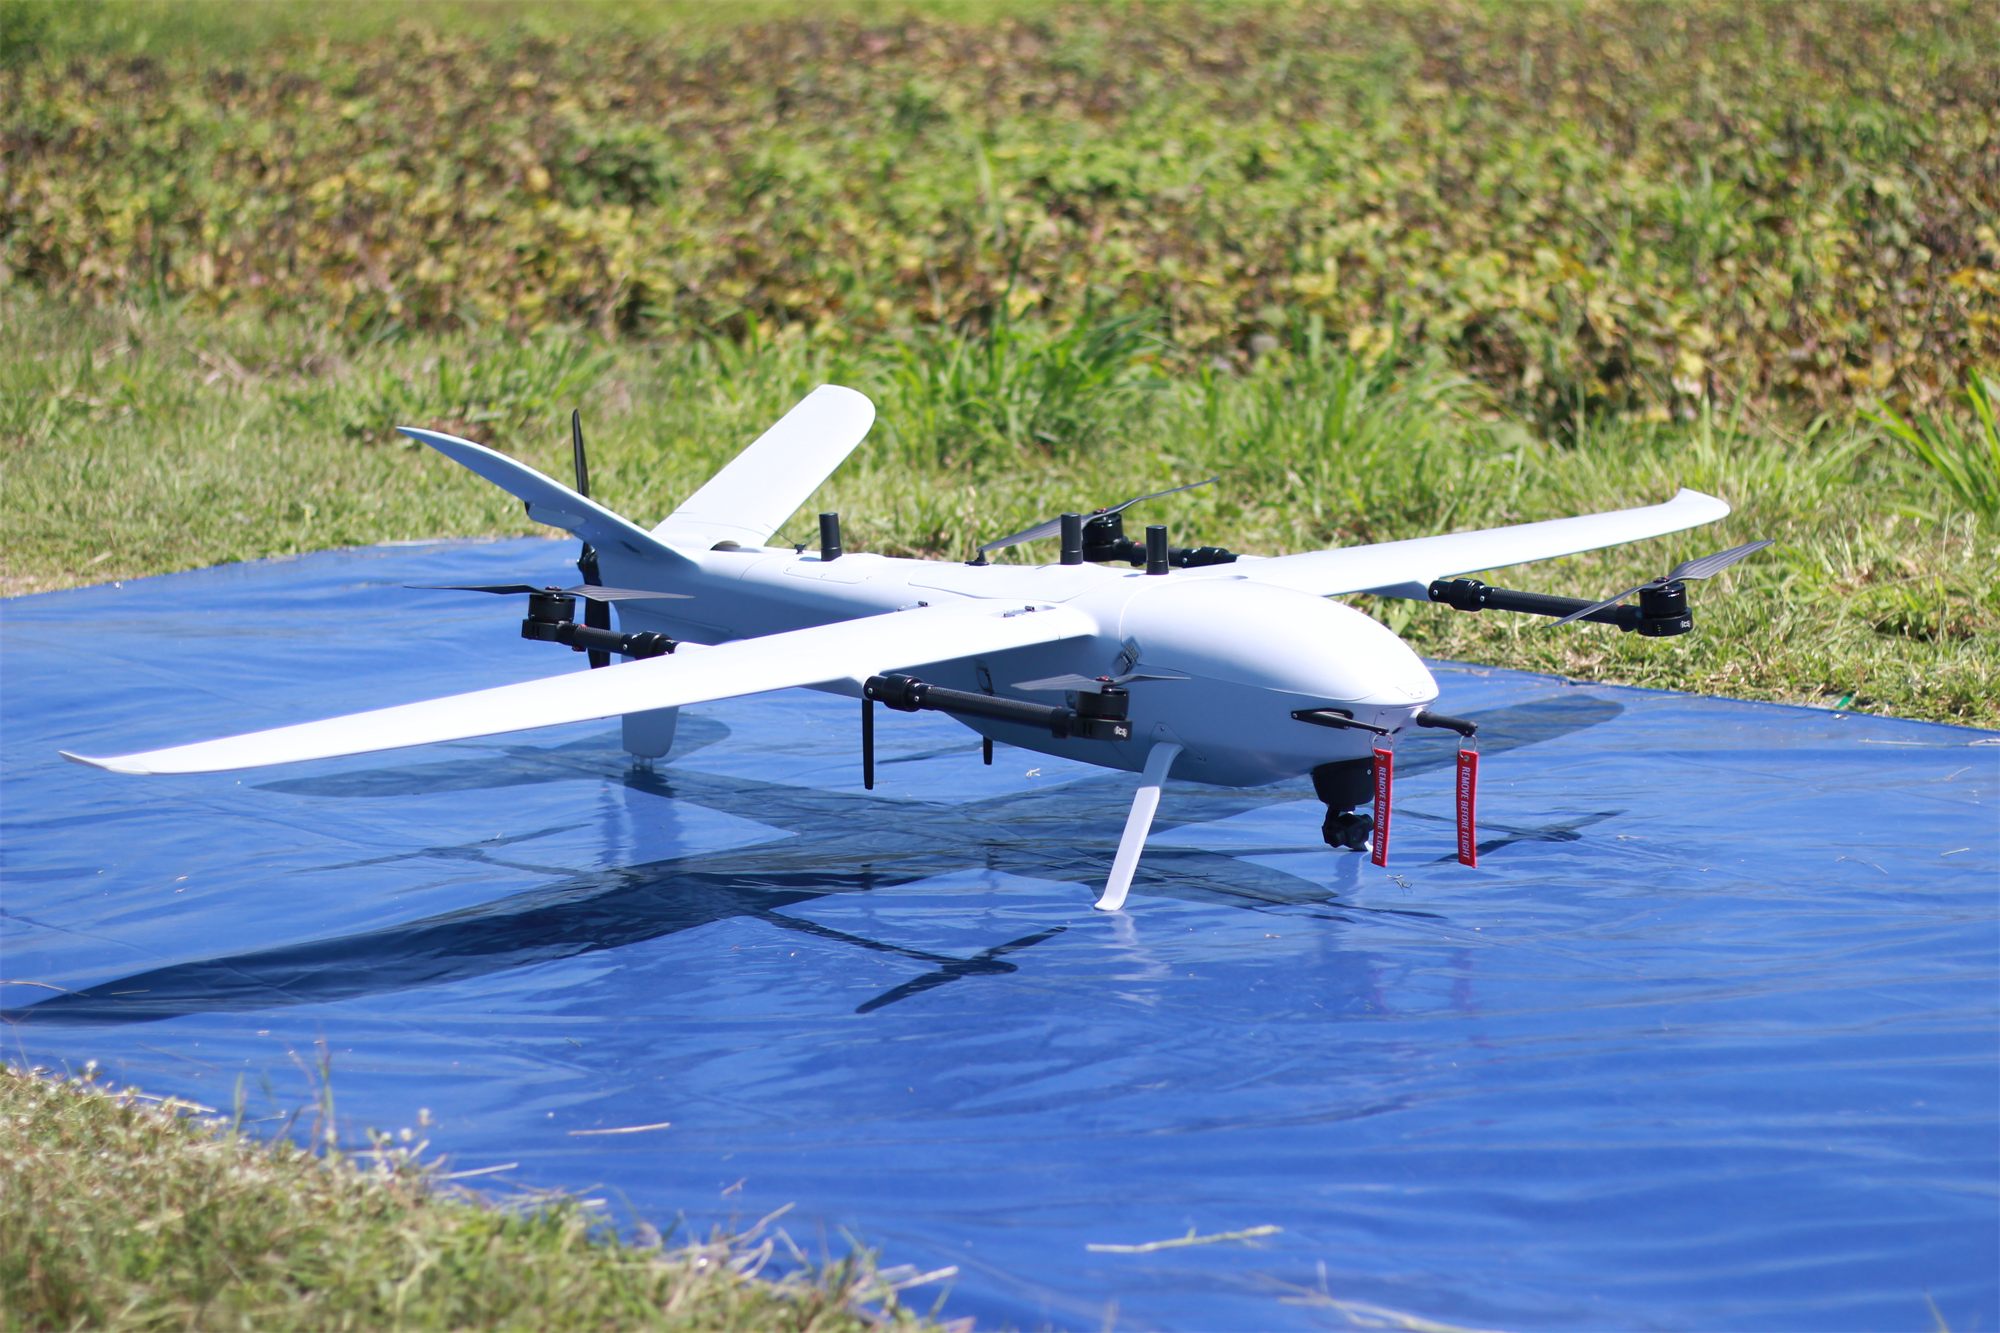
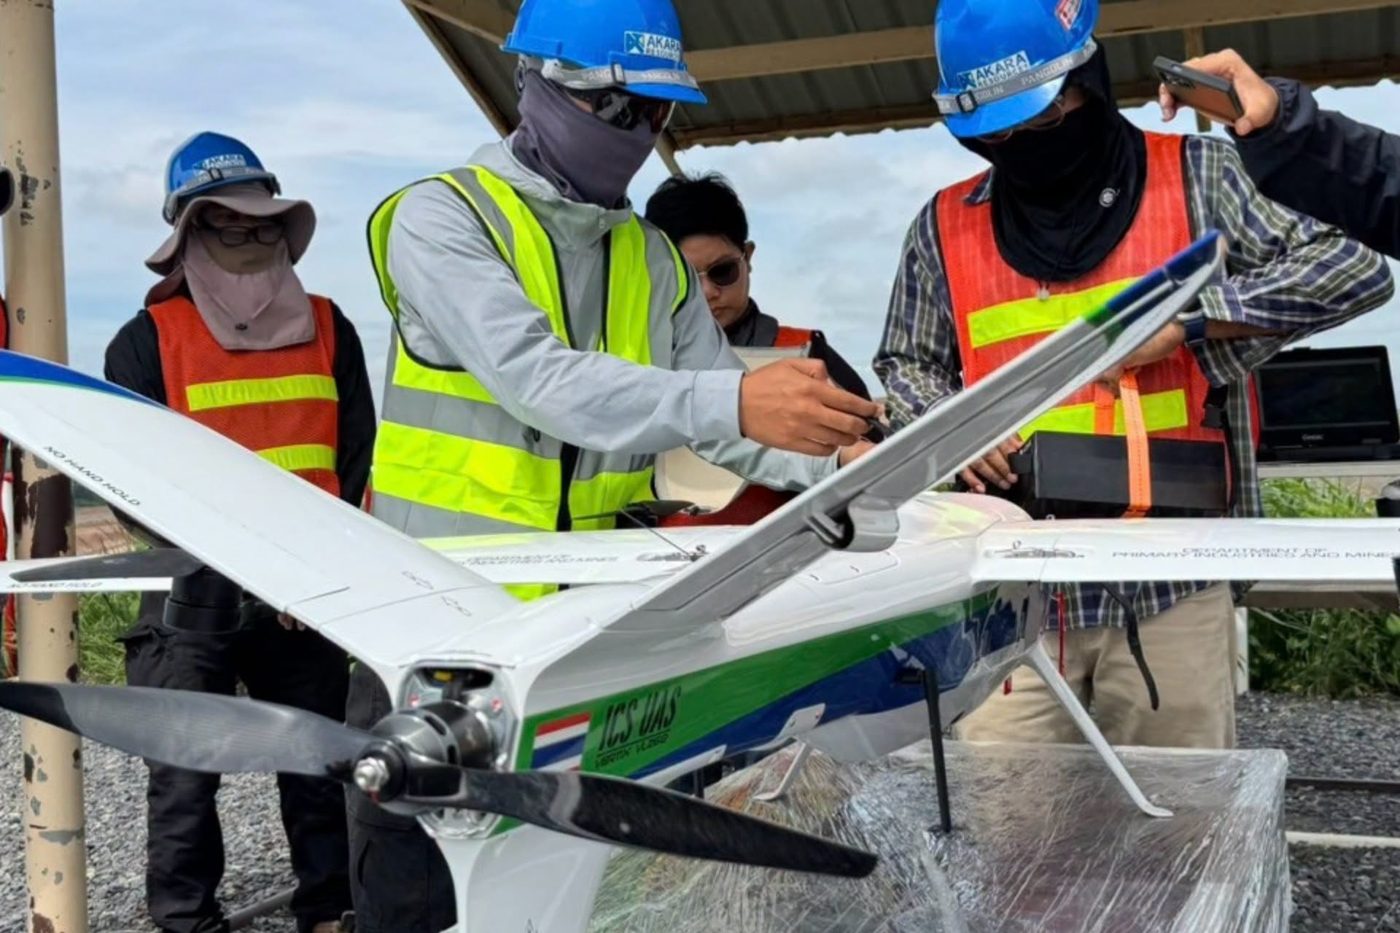
  • ส่งมอบพร้อมอบรมหน้างาน Vertix VL260

    อบรมหน้างาน + บินจริง

    ส่งมอบพร้อมอบรมหน้างาน Vertix VL260

    ติดตั้งระบบ ฝึกนักบินของหน่วยงาน และสนับสนุนระหว่างปฏิบัติภารกิจจริง

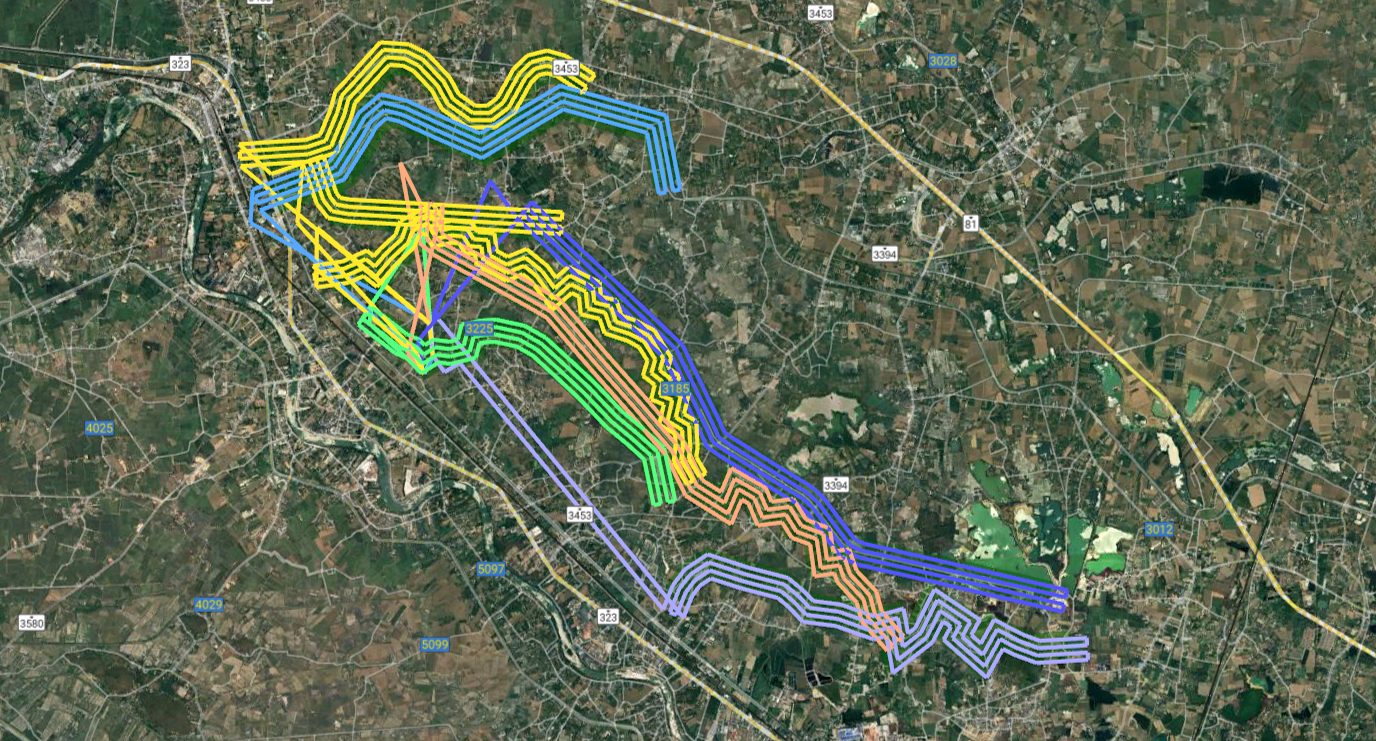
  • สำรวจแนวคลองส่งน้ำ 450 km2,000 km

    งานบินสำรวจ · ราชบุรี–นครปฐม

    สำรวจแนวคลองส่งน้ำ 450 km

    บินทำงานรวม 2,000 km ตามแนวคลองส่งน้ำ ประสานหอบังคับการบินกำแพงแสน

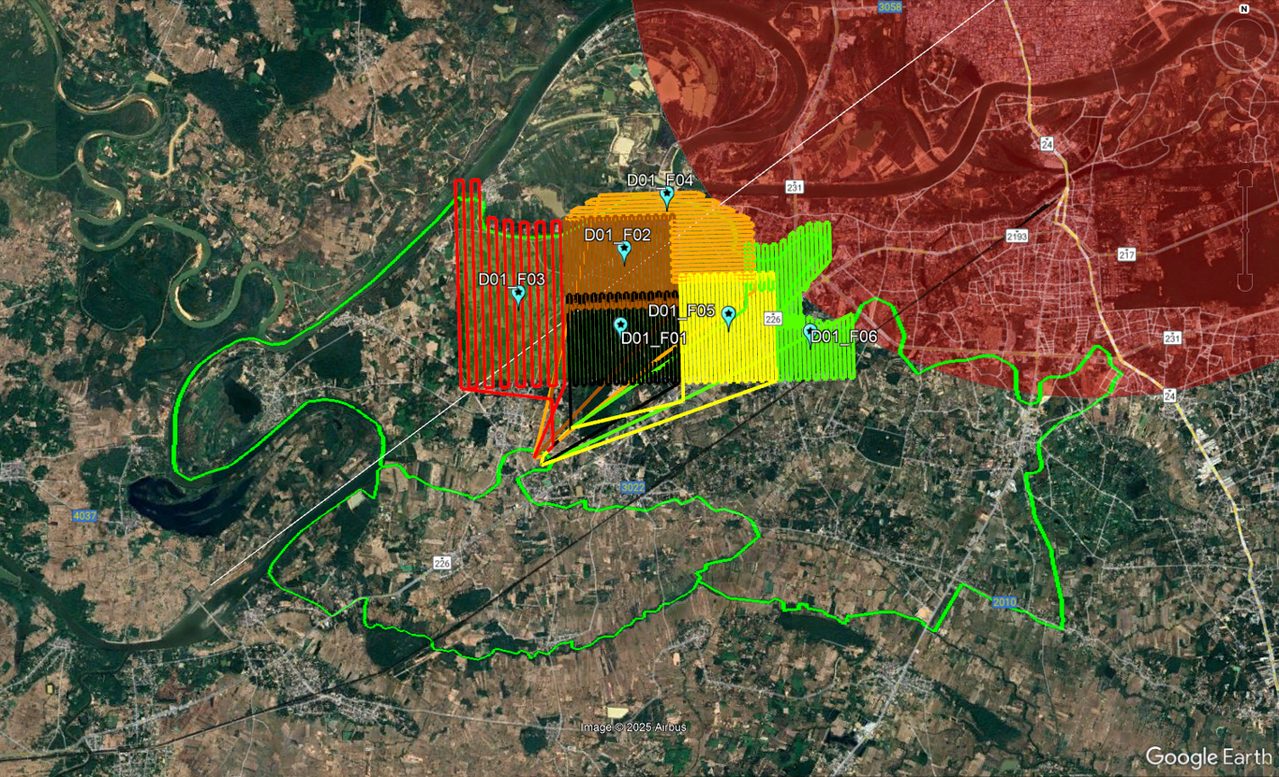
  • พื้นที่ชลประทาน 120 km² ติดสนามบิน120 km²

    งานบินสำรวจ · อุบลราชธานี

    พื้นที่ชลประทาน 120 km² ติดสนามบิน

    วางแผนบินเป็นบล็อกตามช่วงเวลาที่ได้รับอนุญาต ประสานหอบังคับการบินสนามบินอุบลฯ และออก NOTAM

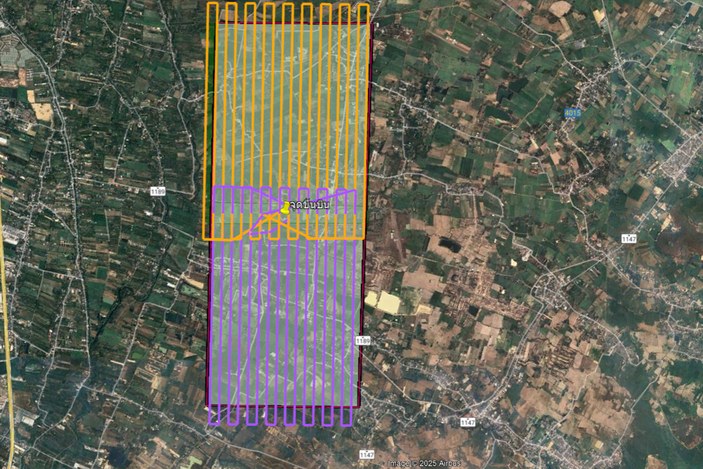
  • LiDAR ประเมินพื้นที่สร้างสนามบินLiDAR

    งานบินสำรวจ · เชียงใหม่

    LiDAR ประเมินพื้นที่สร้างสนามบิน

    บินสำรวจด้วย LiDAR บริเวณสนามบินเชียงใหม่ล้านนา เพื่อประเมินความเป็นไปได้ในการสร้างสนามบิน

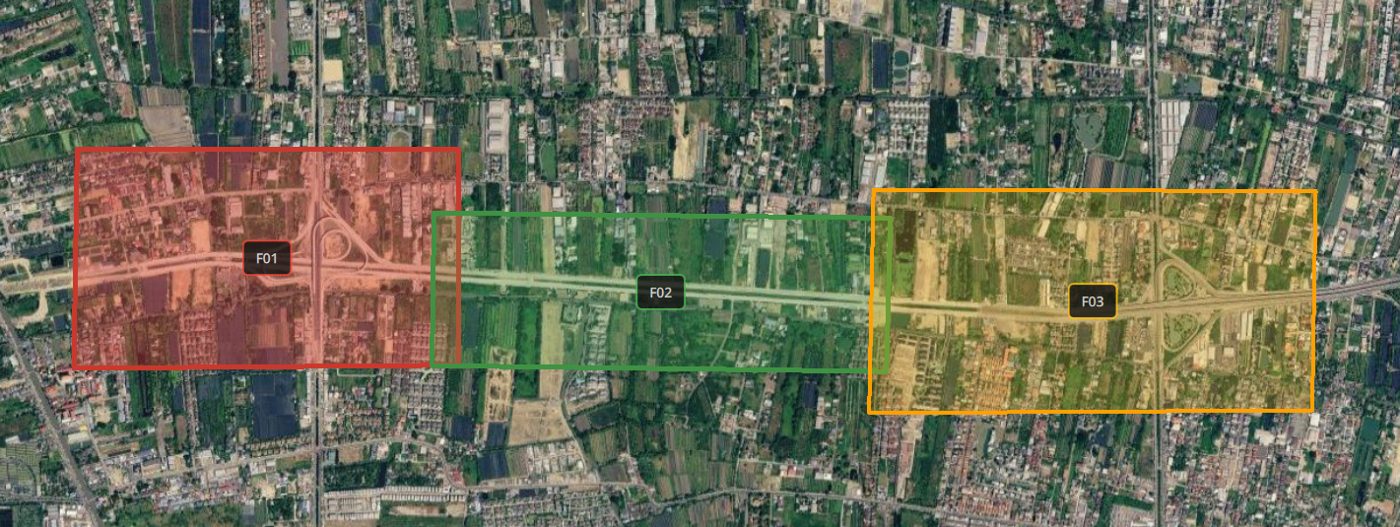
  • ตรวจสอบถนนเชื่อมต่อ

    อบรมหน้างาน + บินจริง · กรุงเทพฯ

    ตรวจสอบถนนเชื่อมต่อ

    บินตรวจสอบถนนเชื่อมต่อระหว่างพุทธมณฑลสาย 2 – ทวีวัฒนา แบ่งพื้นที่บินเป็นช่วง

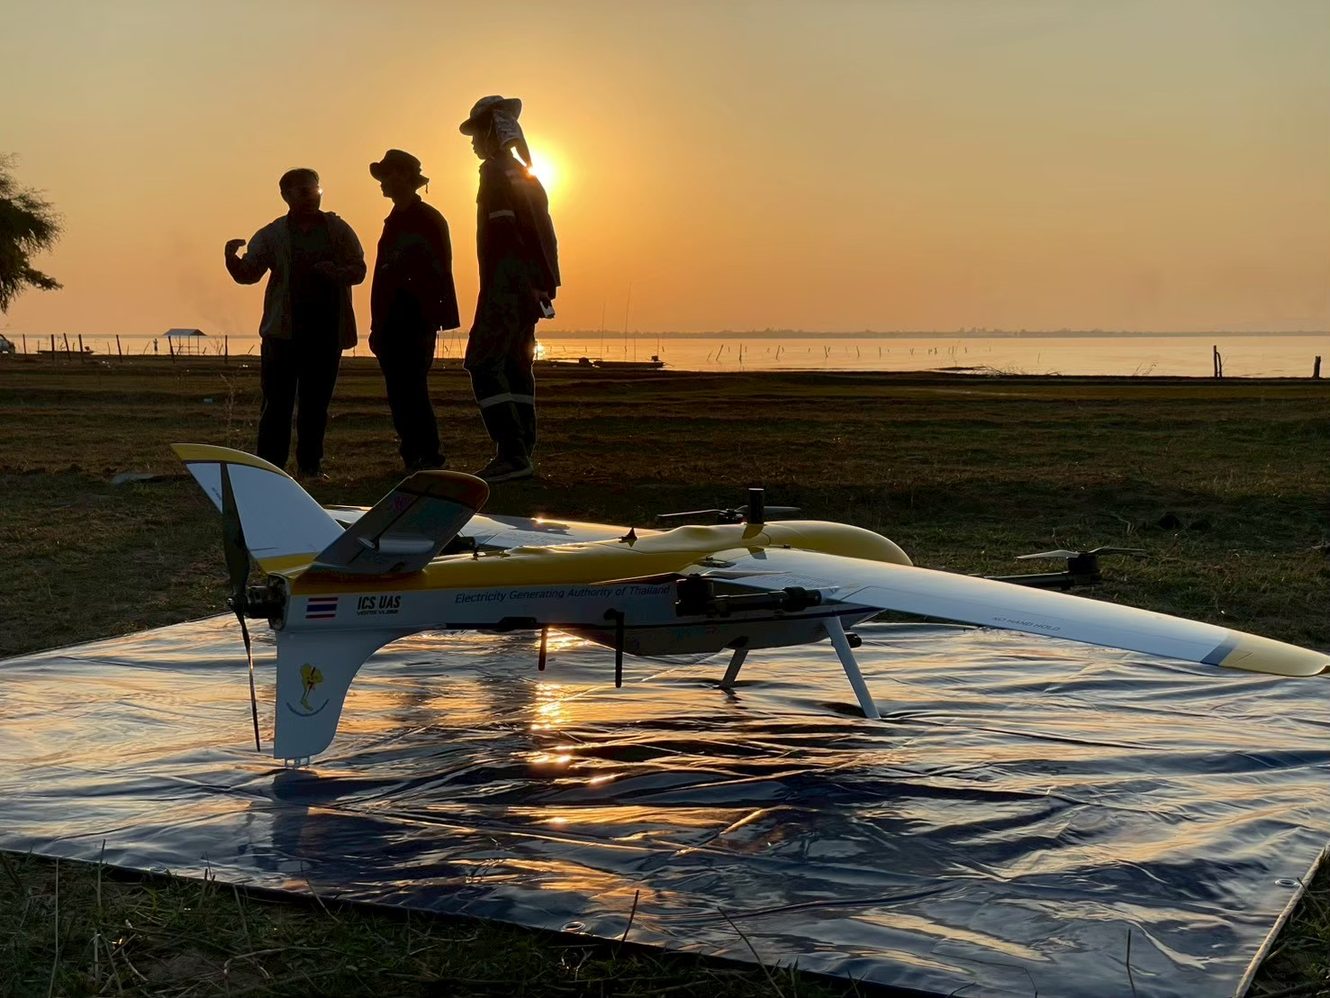
  • บินสำรวจเขื่อนอุบลรัตน์

    อบรมหน้างาน + บินจริง · ขอนแก่น

    บินสำรวจเขื่อนอุบลรัตน์

    อบรมหน้างานพร้อมบินสำรวจพื้นที่เขื่อน

    กฟผ. (EGAT)
  • บินตรวจสอบไฟ PAPI

    อบรมหน้างาน + บินจริง

    บินตรวจสอบไฟ PAPI

    บินตรวจสอบไฟนำร่องร่อนลง (PAPI) ของสนามบิน

    บวท. (AEROTHAI)
  • งานบินสำรวจพะเยา

    อบรมหน้างาน + บินจริง · พะเยา

    งานบินสำรวจพะเยา

    อบรมหน้างานพร้อมบินสำรวจจริง

    BAR9 SE

หนึ่งเที่ยวบินทำงานอย่างไร

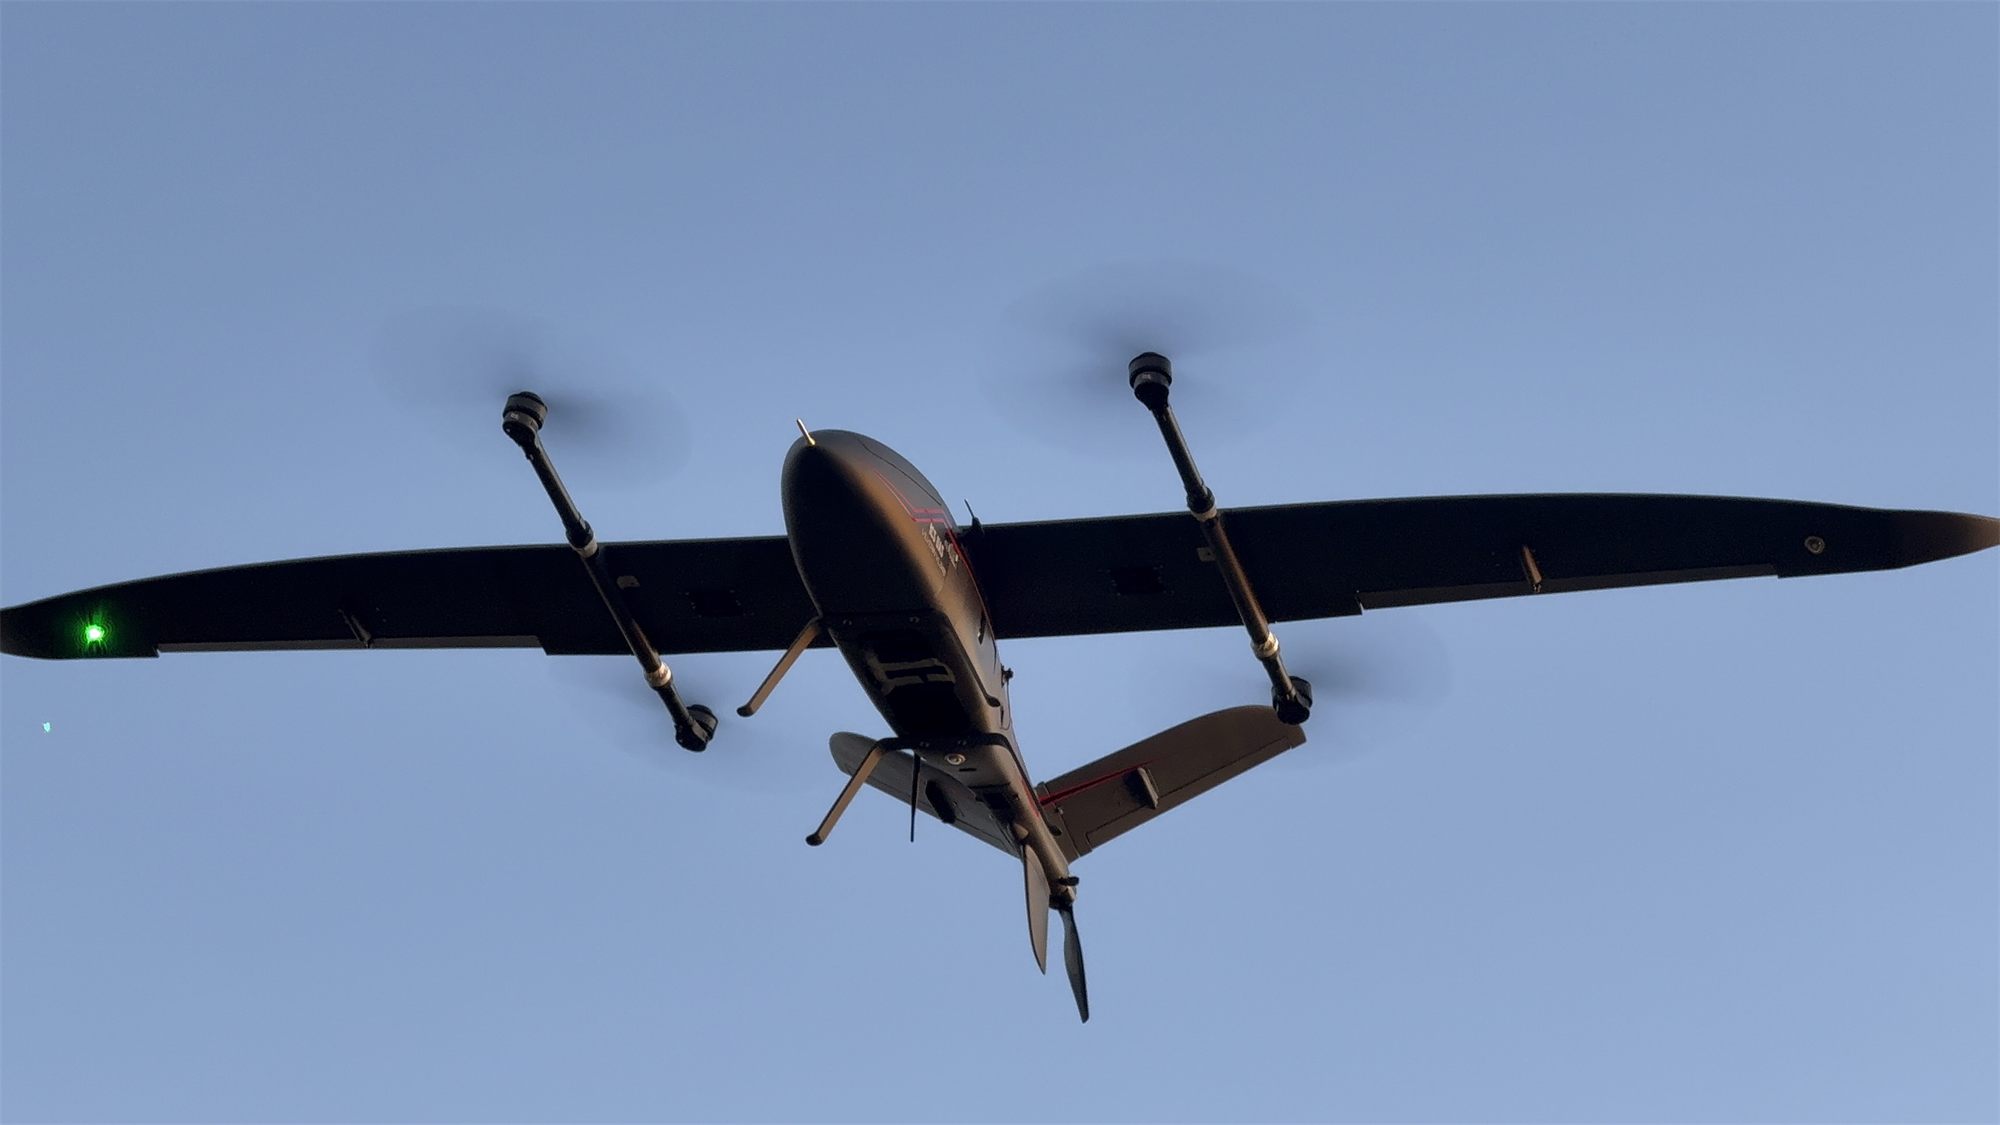
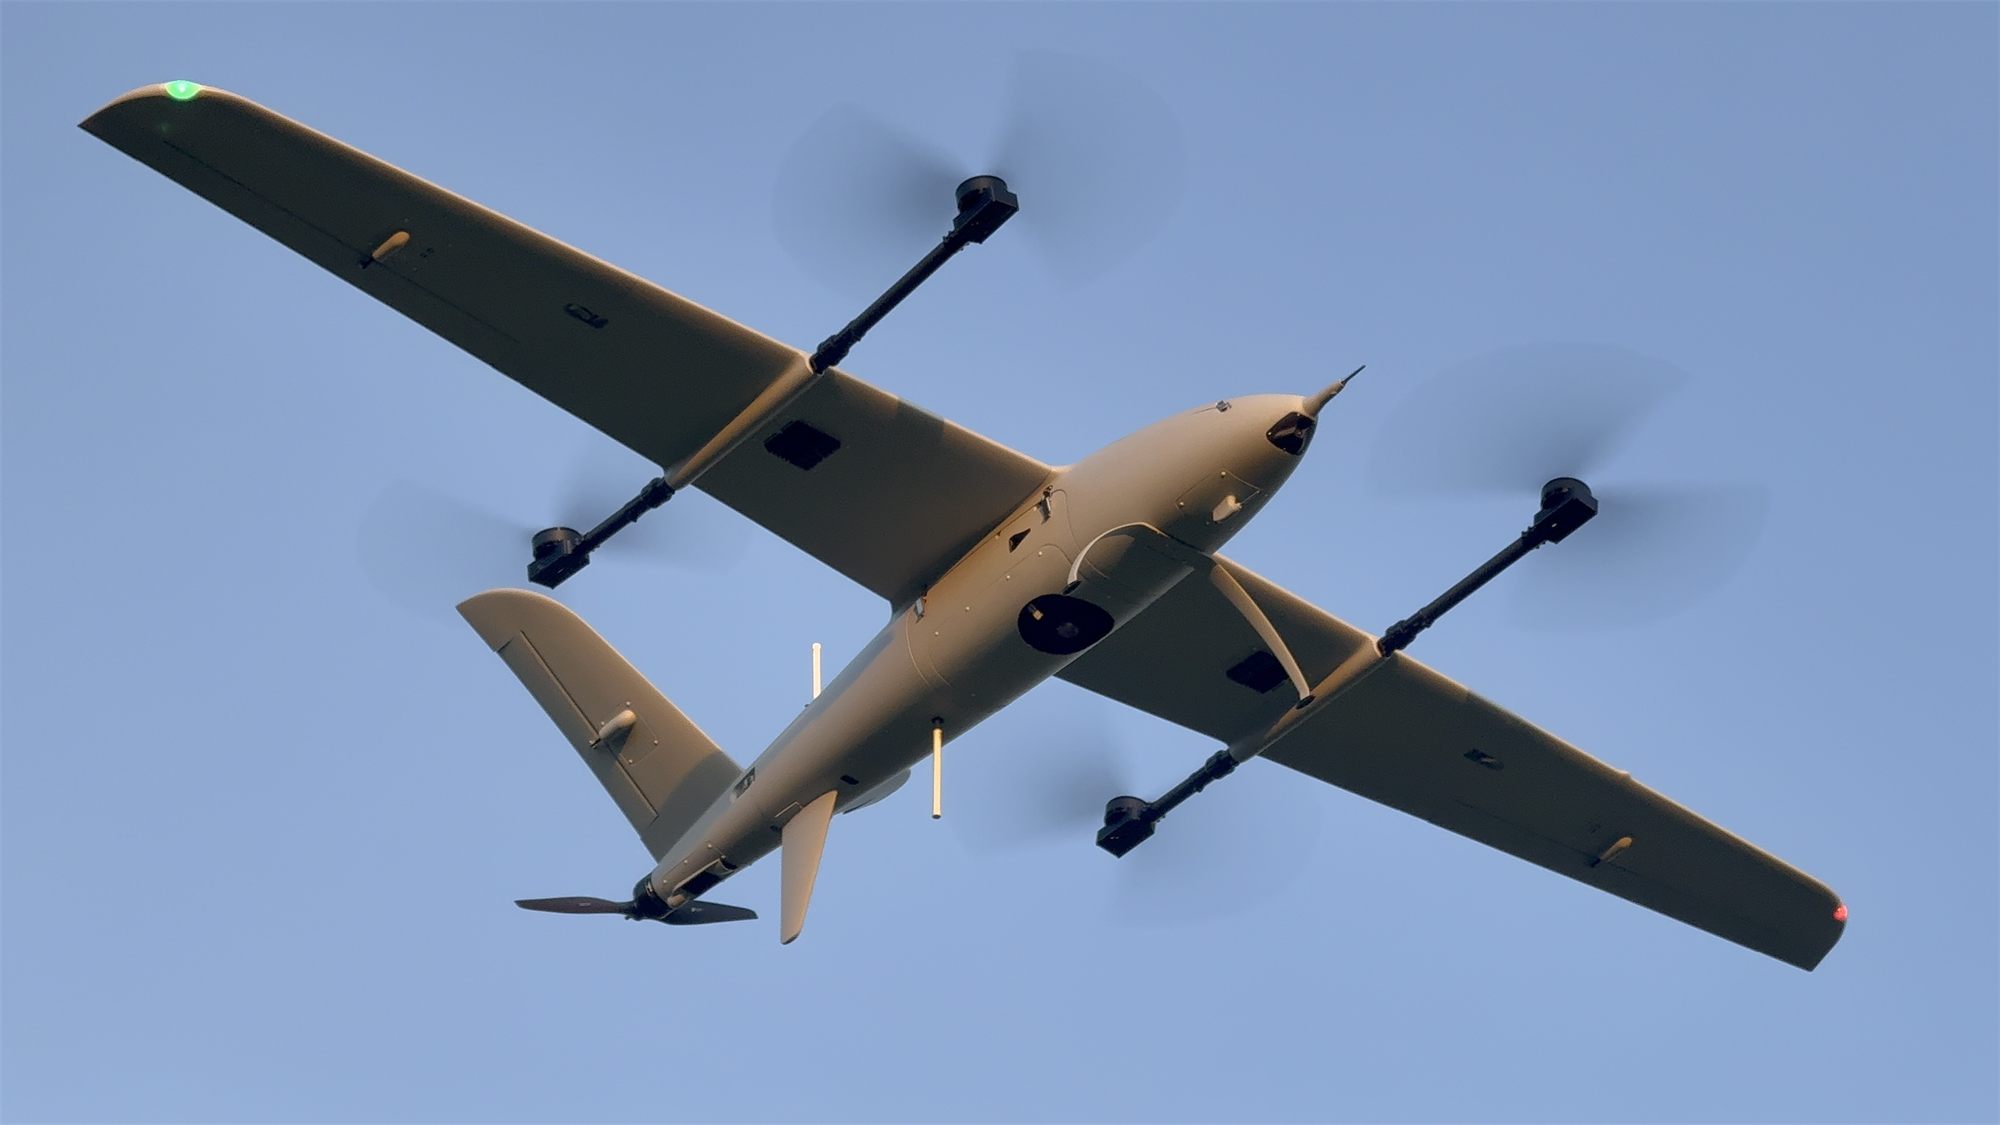
ขึ้นลงแนวดิ่งจากพื้นที่เล็ก บินแบบปีกตรึงตามเส้นทางสำรวจ แล้ววนลดระดับก่อนลงจอด ทุกขั้นตอนอัตโนมัติตามแผนการบิน

  1. 01

    วางแผนการบิน

    กำหนดพื้นที่และแนวบินใน FlightLync

  2. 02

    ตรวจก่อนบิน และขึ้นบิน

    ตรวจอัตโนมัติ แล้วขึ้นแนวดิ่งจากลานเล็ก

  3. 03

    ไต่ระดับ

    ไต่แนวดิ่งจนถึงความสูงที่ปลอดภัย

  4. 04

    เปลี่ยนเป็นปีกตรึง

    เร่งความเร็วแล้วบินด้วยปีก ประหยัดพลังงาน

  5. 05

    บินตามแนวสำรวจ

    ถ่ายภาพตามแนวบินด้วยการซ้อนทับที่กำหนด

  6. 06

    วนลดระดับ

    วนลดความสูงเหนือจุดลงจอด

  7. 07

    เปลี่ยนเป็น VTOL และลงจอด

    ชะลอแล้วลงจอดแนวดิ่งที่จุดเดิม

  8. 08

    ดาวน์โหลดข้อมูล

    ส่งข้อมูลต่อไปประมวลผลได้ทันที

พื้นที่ภูเขา Overlap ครบ แผนที่ไม่ขาด

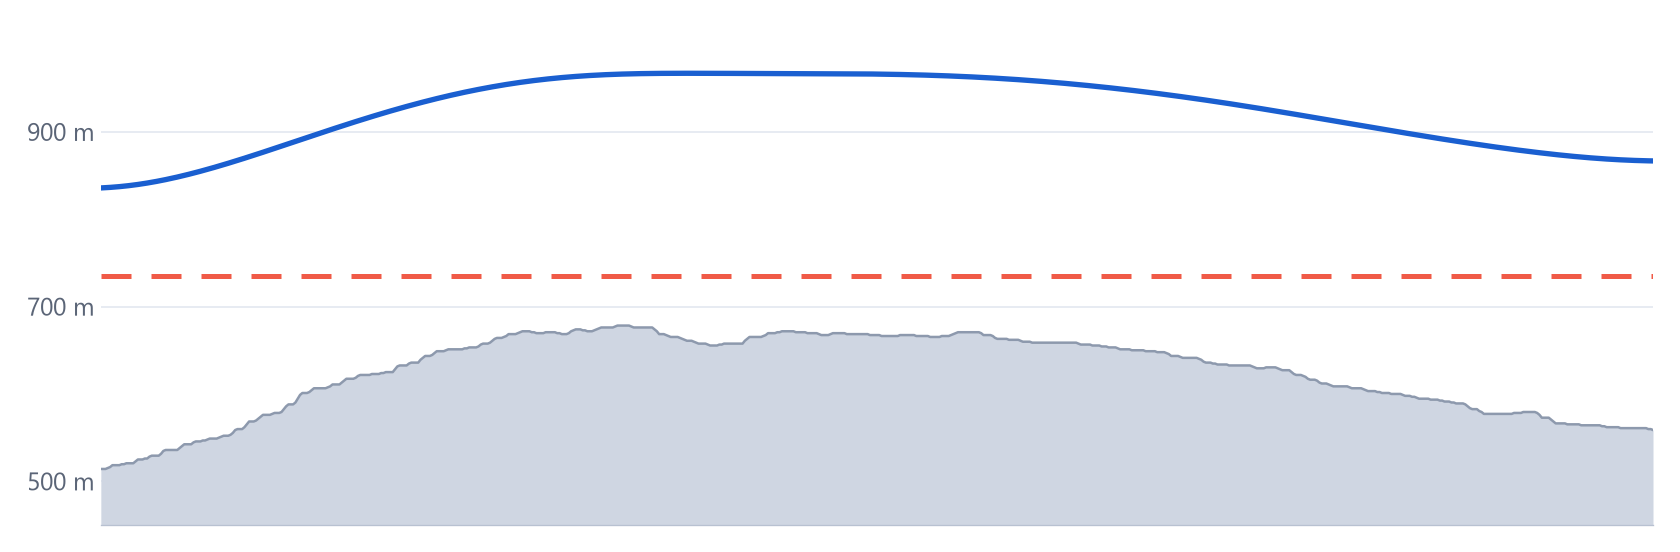
แผนที่สร้างจากภาพที่ซ้อนทับกัน (Overlap) ทุกจุดบนพื้นต้องอยู่ในภาพหลายใบ ถ้าบินที่ความสูงคงที่ ยอดเขาจะเข้าใกล้กล้อง ภาพแต่ละใบครอบคลุมพื้นที่น้อยลง Overlap ไม่พอ แผนที่จึงเป็นรู ระบบบินเกาะภูมิประเทศรักษาระยะสูงจากพื้นให้เท่ากันทุกแนวบิน Overlap จึงคงที่ และทุกจุดอยู่ในแผนที่ครบ

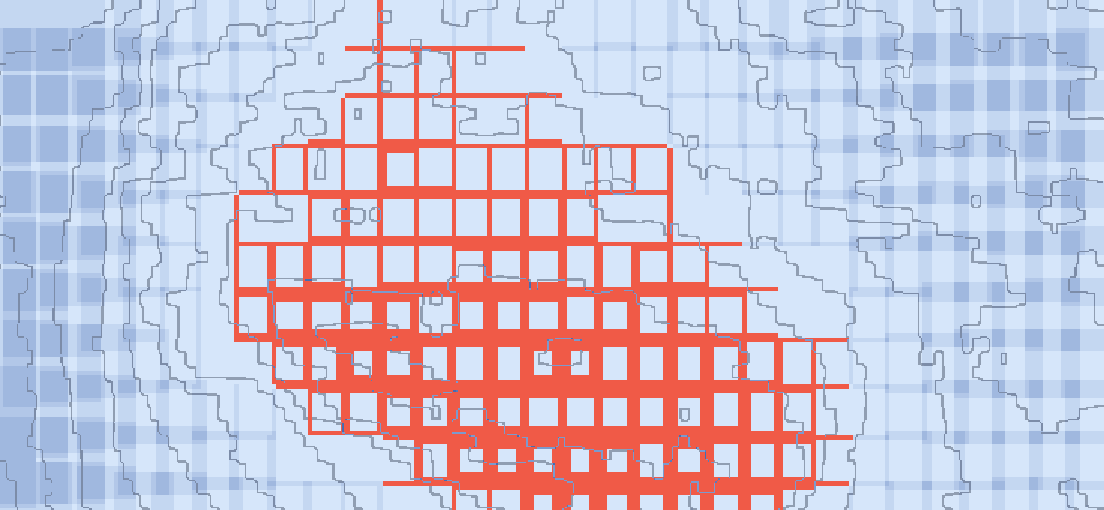
แผนที่ความครอบคลุมเมื่อบินความสูงคงที่ มีช่องว่างสีแดงบนเนินเขา
บินระดับความสูงเดียวOverlap ไม่พอ แผนที่ขาด 19% บนยอดเขา
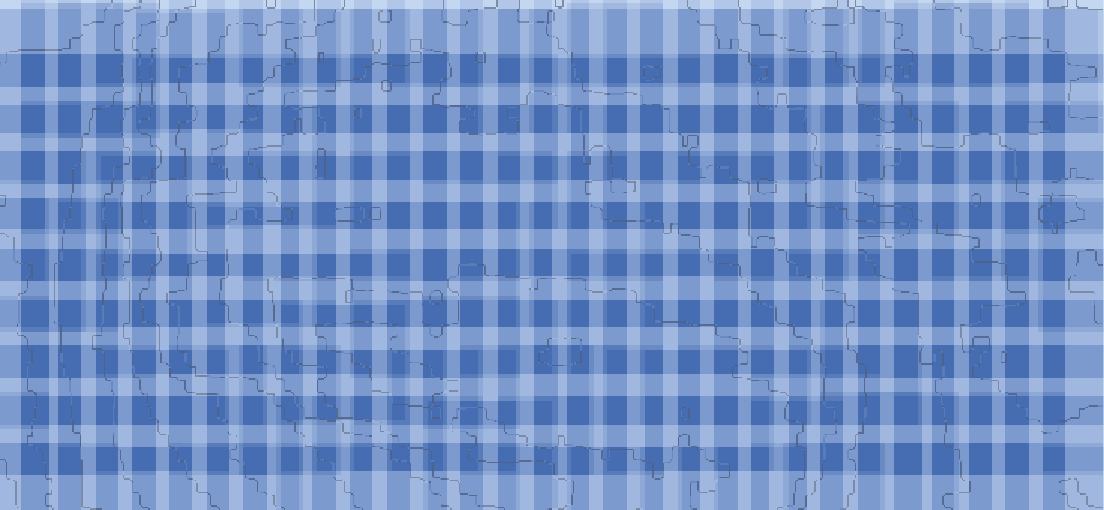
แผนที่ความครอบคลุมเมื่อบินเกาะภูมิประเทศ ไม่มีช่องว่าง
บินเกาะภูมิประเทศOverlap สม่ำเสมอ แผนที่ครบ 100%

ไม่มี Overlap = แผนที่ขาดสีเข้ม = Overlap มาก (จุดนั้นอยู่ในภาพหลายใบ)

ภาพตัดขวางหนึ่งแนวบิน: พื้นดิน แนวบินความสูงคงที่ และแนวบินเกาะภูมิประเทศสูงจากพื้น 300 m
ความสูงคงที่เกาะภูมิประเทศ (สูงจากพื้น 300 m)พื้นดิน

แผนการบินจำลองบนข้อมูลภูมิประเทศจริง ไม่ใช่ผลการบิน: กล้อง RGB เลนส์ 50 mm ซ้อนทับ 60/60% ที่ 300 m, 12 แนวบินห่างกัน 105 m

ข้อมูลที่ส่งมอบได้

ผลลัพธ์จากกล้องทำแผนที่และ LiDAR ที่ ICS ติดตั้งและสอบเทียบให้

  • ภาพออร์โธ (GeoTIFF)
  • แบบจำลองพื้นผิวและภูมิประเทศ DSM / DTM
  • เส้นชั้นความสูง (DWG)
  • จำแนกวัตถุด้วย AI
  • โมเดล 3 มิติ (OBJ)
  • Point cloud (LAS/LAZ)
  • รายงานปริมาตร
  • โปรไฟล์ความสูง
  • กล้อง RGB สำหรับทำแผนที่
  • กล้องถ่ายเอียง
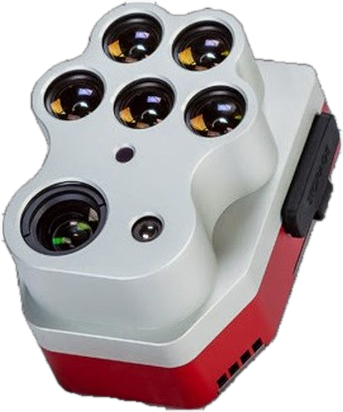
  • กล้อง Multispectral
  • LiDAR ระยะกลาง
  • LiDAR ระยะไกล

FlightLync (Ground Control Software)

วางแผน ตรวจก่อนบิน และติดตามทุกเที่ยวบิน ในโปรแกรมเดียว

ซอฟต์แวร์สถานีควบคุมภาคพื้นบน Windows สำหรับวางแผนและควบคุมการบินอัตโนมัติ มีเช็กลิสต์ก่อนบินและแจ้งเตือนขีดจำกัด รองรับภารกิจ Survey และ Corridor พร้อมติดตามสถานะและวิดีโอสด

  • วางแนวบิน Survey/Corridor คำนวณ overlap อัตโนมัติ
  • นำเข้า Ortho และ DEM ใช้งานออฟ⁠ไลน์ได้
  • เครื่องมือ GIS วัดระยะ วัดพื้นที่ วาด Polygon
  • บินเกาะภูมิประเทศ ความสูงเหนือพื้นคงที่ ภาพซ้อนทับสม่ำเสมอ
  • ADS-B และนำเข้าเขตห้ามบิน
  • ตรวจเซนเซอร์ มอเตอร์ เซอร์โว แบตเตอรี่ก่อน⁠บิน
  • ข้อมูลการบินและวิดีโอสด พร้อมพิกัดถ่ายภาพ
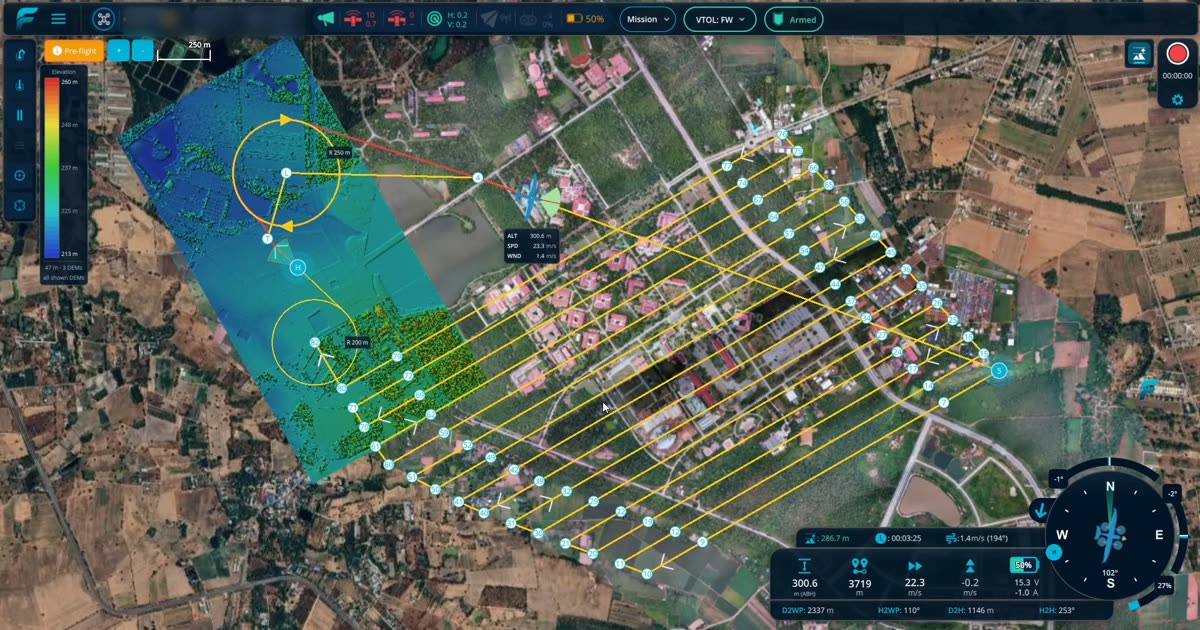
FlightLync: วางแนวบินสำรวจพร้อม overlap อัตโนมัติ

ขอสาธิตการบิน

ใส่ภารกิจและขนาดพื้นที่ ดูรุ่นที่เหมาะและเวลาโดยประมาณ แล้วส่งให้วิศวกรของเราเตรียมการสาธิตหน้างาน